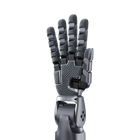
- Czujniki dotyku Wersja Pro dodaje do dłoni Dex5-S zmysł dotyku, dzięki czemu chwyt dostarcza informacji o kontakcie, a nie tylko o położeniu, prędkości i momencie obrotowym przegubów.
- 22 stopnie swobody Pięć w kciuku, po cztery w palcu wskazującym, środkowym i serdecznym oraz pięć w małym palcu, który ma własną oś przechyłu.
- Przeguby z napędem zwrotnym i podwójnymi enkoderami Każdy z 22 przegubów ma własny silnik, umożliwia napęd zwrotny i raportuje swoje położenie przez dwa enkodery.
- Ochrona przed uderzeniami w każdym przegubie Konstrukcja ochronna zabezpiecza przekładnie za każdym razem, gdy silnik przegubu przyjmie skrajnie silne uderzenie z zewnątrz.
- Skala ludzkiej dłoni przy masie 620 g Dłoń ze stopu aluminium ma wymiary 102 × 187 × 26 mm i utrzymuje 1 kg w trybie ciągłym oraz 2 kg szczytowo.
- Sterowanie przegubami z częstotliwością 1,000 Hz Przez Ethernet T1s lub USB każdy przegub przyjmuje polecenia trybu, położenia, prędkości, momentu, sztywności i tłumienia z częstotliwością 1,000 Hz, a przez RS-485 z częstotliwością 50 Hz.
- Kamera dłoniowa bez dodatkowego okablowania W konfiguracji Gigabit Ethernet kamerę dłoniową podłącza się bezpośrednio do dłoni robotycznej.

Opis
Unitree Dex5-S Pro to wersja zręcznej dłoni Unitree Dex5-S wyposażona w czujniki dotyku. Wyróżnia ją wyłącznie zmysł dotyku: standardowy model Dex5-S nie ma czujników dotykowych, wersja Pro je ma, a poza tym jest to ta sama dłoń. Wersję Pro warto wybrać, gdy w Państwa pracy trzeba wiedzieć, gdzie i kiedy palce stykają się z przedmiotem, a nie tylko, w jakim położeniu są przeguby.
Takie informacje o kontakcie mają największe znaczenie w teleoperacji, w eksperymentach z chwytaniem delikatnych lub odkształcalnych przedmiotów oraz w badaniach nad ucieleśnioną sztuczną inteligencją (embodied AI), gdzie demonstracje nagrane razem z danymi dotykowymi dają polityce sterowania więcej materiału do nauki niż same kąty przegubów. Liczbę, rozmieszczenie i zakres czujników dotyku oraz sposób, w jaki ich dane trafiają do Państwa oprogramowania, potwierdzamy na piśmie wraz z ofertą.
Podstawą jest dłoń w skali 1:1 do ludzkiej, o 22 stopniach swobody: pięć w kciuku, po cztery w palcu wskazującym, środkowym i serdecznym oraz pięć w małym palcu, który zyskuje oś przechyłu. Każdy przegub ma własny silnik z możliwością napędu zwrotnego (backdrivable), podwójne enkodery i precyzyjne mikroprzekładnie, a konstrukcja chroniąca przed uderzeniami zabezpiecza przekładnie we wszystkich 22 przegubach. Dłoń ze stopu aluminium waży 620 g, ma wymiary 102 × 187 × 26 mm i utrzymuje 1 kg w trybie ciągłym oraz 2 kg szczytowo.
Zasilana jest napięciem 15–65 V przez złącze XT30 z mocą do 200 W i komunikuje się przez dwa porty Ethernet T1s, szybki RS-485 lub USB z prędkością 6 Mbps. Przez Ethernet i USB pętla sterowania pracuje z częstotliwością 1,000 Hz, a przez RS-485 z częstotliwością 50 Hz; każdy przegub raportuje swój tryb, położenie, prędkość, moment obrotowy, temperaturę, napięcie i prąd. W konfiguracji Gigabit Ethernet kamerę dłoniową podłącza się bezpośrednio do dłoni robotycznej. Wersję lewą lub prawą, kamerę dłoniową oraz sposób mocowania do Państwa ramienia lub robota humanoidalnego potwierdzamy w ofercie.
Najważniejsze możliwości
- Czujniki dotyku: Wersja Pro dodaje do dłoni Dex5-S zmysł dotyku, dzięki czemu chwyt dostarcza informacji o kontakcie, a nie tylko o położeniu, prędkości i momencie obrotowym przegubów.
- 22 stopnie swobody: Pięć w kciuku, po cztery w palcu wskazującym, środkowym i serdecznym oraz pięć w małym palcu, który ma własną oś przechyłu.
- Przeguby z napędem zwrotnym i podwójnymi enkoderami: Każdy z 22 przegubów ma własny silnik, umożliwia napęd zwrotny i raportuje swoje położenie przez dwa enkodery.
- Ochrona przed uderzeniami w każdym przegubie: Konstrukcja ochronna zabezpiecza przekładnie za każdym razem, gdy silnik przegubu przyjmie skrajnie silne uderzenie z zewnątrz.
- Skala ludzkiej dłoni przy masie 620 g: Dłoń ze stopu aluminium ma wymiary 102 × 187 × 26 mm i utrzymuje 1 kg w trybie ciągłym oraz 2 kg szczytowo.
- Sterowanie przegubami z częstotliwością 1,000 Hz: Przez Ethernet T1s lub USB każdy przegub przyjmuje polecenia trybu, położenia, prędkości, momentu, sztywności i tłumienia z częstotliwością 1,000 Hz, a przez RS-485 z częstotliwością 50 Hz.
- Kamera dłoniowa bez dodatkowego okablowania: W konfiguracji Gigabit Ethernet kamerę dłoniową podłącza się bezpośrednio do dłoni robotycznej.
Ten model oferujemy na podstawie indywidualnej wyceny. Konfiguracja, akcesoria, zakres integracji i harmonogram dostawy wpływają na ostateczną kwotę, dlatego cenę potwierdzamy dla każdego projektu, zamiast podawać ją w cenniku.
Zakup w Robotix Market
Produkt jest nowy i pochodzi ze sprawdzonych kanałów dystrybucji; dostarczamy go na cały świat z gwarancją producenta. Wsparcie techniczne koordynujemy z siecią serwisową producenta. Zakres wdrożenia, konfiguracja i podział odpowiedzialności za uruchomienie są uzgadniane w ramach wyceny — instalacja i uruchomienie nie są wliczone w cenę produktu.
Funkcje
Dane techniczne
| Marka | Unitree Robotics |
|---|---|
| Model | Dex5-S Pro |
| Typ produktu | Zręczna dłoń robotyczna z czujnikami dotyku |
| Skala | 1:1 z ludzką dłonią |
| Stopnie swobody | 22 |
| DoF kciuka | 5 |
| Stopnie swobody palca wskazującego / środkowego / serdecznego | Po 4 |
| DoF małego palca | 5 (w tym oś przechyłu) |
| Napęd | Wszystkie 22 przeguby napędzane silnikami, z możliwością napędu zwrotnego |
| Enkodery | Podwójny enkoder |
| Przekładnie | Precyzyjne mikroprzekładnie |
| Ochrona przed uderzeniami | Wszystkie 22 DoF |
| Czujniki dotyku | Tak |
| Liczba, rozmieszczenie i zakres czujników dotyku | Do potwierdzenia w ofercie |
| Udźwig (ciągły) | 1 kg na dłoń |
| Udźwig szczytowy | 2 kg |
| Wymiary (dł. × szer. × wys.) | 102 × 187 × 26 mm |
| Masa | 620 g |
| Materiał obudowy | Stop aluminium |
| Napięcie zasilania | 15–65 V |
| Złącze zasilania | XT30 |
| Moc szczytowa | 200 W |
| Gigabit Ethernet | Tak (konfiguracja 1000BASE-T1) |
| Komunikacja | Ethernet T1s × 2, szybki RS-485 × 1, USB × 1 |
| Prędkość transmisji | 6 Mbps |
| Częstotliwość pętli sterowania | 1,000 Hz (Ethernet T1s / USB); 50 Hz (szybki RS-485) |
| Czujniki i sprzężenie zwrotne | Tryb przegubu, położenie, prędkość, moment obrotowy, temperatura, napięcie i prąd |
| Polecenia sterujące | Tryb przegubu, położenie, prędkość, moment obrotowy, sztywność, tłumienie |
| Strona dłoni i kamera dłoniowa | Do potwierdzenia w ofercie |
Zastosowania
Najczęściej zadawane pytania
Różnicą są czujniki dotyku: wersja Pro je ma, a standardowy model Dex5-S nie. Oba modele mają tę samą dłoń o 22 DoF, masę 620 g, wymiary 102 × 187 × 26 mm, parametry udźwigu i interfejsy elektryczne.
Model Dex5-1P ma 20 stopni swobody, z czego 16 aktywnych, i waży 1,100 g. Dex5-S Pro napędza wszystkie swoje 22 przeguby, waży 620 g i jest zbudowana w skali 1:1 do ludzkiej dłoni, z osią przechyłu w małym palcu.
Dodają one do każdego chwytu informacje o kontakcie. Liczbę czujników, ich rozmieszczenie i zakres oraz format, w jakim dane dotykowe trafiają do Państwa kontrolera, potwierdzamy na piśmie wraz z ofertą.
1 kg w trybie ciągłym i 2 kg szczytowo, na każdą dłoń. Każdy z 22 przegubów ma konstrukcję chroniącą jego przekładnie przed uderzeniami.
Przez dwa porty Ethernet T1s, szybki RS-485 lub USB, przy zasilaniu 15–65 V przez złącze XT30. Ethernet i USB obsługują pętlę sterowania 1,000 Hz, a RS-485 pracuje z częstotliwością 50 Hz. W konfiguracji Gigabit Ethernet kamerę dłoniową podłącza się bezpośrednio do dłoni robotycznej.
Oferujemy ją na podstawie indywidualnej wyceny — wersję lewą lub prawą, konfigurację, liczbę sztuk i dostawę ustalamy dla każdego projektu.
Zręczna dłoń z czujnikami dotyku Unitree Dex5-S Pro o 22 DoF
- Cena regularna
- Cena na zapytanie
Ostatnio oglądane
Nie oglądali Państwo jeszcze żadnych produktów.