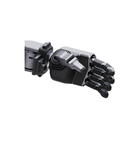
- Czujniki w dłoni, na opuszkach, czubkach i u nasady palców 94 czujniki nacisku w 12 matrycach pokrywają dłoń, każdą opuszkę i każdy czubek palca oraz nasady czterech palców i wykrywają nacisk od 10 g do 2,500 g.
- Nacisk w strumieniu danych stawów Nacisk i temperatura czujników trafiają razem z pozycją, prędkością, momentem stawów i danymi IMU przez USB 2.0 z częstotliwością 1,000 Hz.
- Kamera RGB w zestawie Wersja do H2 jest dostarczana z kamerą RGB zapewniającą bliski podgląd chwytu; jej model i mocowanie potwierdzamy w wycenie.
- 16 aktywnych stawów z 20 Cztery napędzane stawy w kciuku i po trzy w każdym palcu, wszystkie odwracalne, a cztery palce odchylają się na boki o ±22°.
- Obciążenie chwytu 4.5 kg, czubki palców 10 N Trzymając okrągły przedmiot o średnicy 5 cm, dłoń przenosi 3.5 kg wnętrzem w dół i 4.5 kg wnętrzem skierowanym w lewo, a matryce wytrzymują 20 kg bez uszkodzenia.
- Wymienne palce, otwarte oprogramowanie Każdy z pięciu palców można wymienić osobno, a Unitree otwiera dłoń, łącznie z algorytmami dotykowymi, na rozwój własnego oprogramowania.

Opis
Unitree Dex5-1P to wersja pięciopalczastej zręcznej dłoni robotycznej Unitree z czujnikami dotyku, dostarczana tutaj do robota humanoidalnego Unitree H2 jako jedna dłoń, lewa lub prawa, z kamerą RGB. Litera P oznacza 94 czujniki nacisku w 12 matrycach: matrycę 2 × 5 w dłoni oraz matryce 2 × 3 na każdej opuszce palca, każdym czubku palca i u nasady czterech palców, o zakresie od 10 g do 2,500 g.
Na H2 to pięciopalczasta dłoń do badań z intensywnym kontaktem: manipulacji przedmiotem w dłoni, kontroli poślizgu i siły oraz demonstracji do uczenia przez naśladowanie, w których dotyk, dane stawów i obraz z bliskiej kamery są rejestrowane razem. Nacisk i temperatura czujników trafiają w tym samym strumieniu USB 2.0 o częstotliwości 1,000 Hz co pozycja, prędkość, moment i temperatura stawów, napięcie, prąd i dane IMU, a matryce wytrzymują 20 kg bez uszkodzenia.
Pod czujnikami kryje się dłoń Dex5-1: 20 stopni swobody, z czego 16 aktywnych, cztery w kciuku i po trzy w każdym palcu, odwracalne stawy ze sterowaniem siłą na silnikach bezrdzeniowych (hollow-cup), pięć palców wymienianych osobno, czubki palców o sile 10 N z powtarzalnością ±1 mm i minimalna średnica chwytu 10 mm. Trzymając okrągły przedmiot o średnicy 5 cm, dłoń przenosi 3.5 kg wnętrzem w dół i 4.5 kg wnętrzem skierowanym w lewo. Waży 1,100 g, po rozłożeniu ma wymiary 217.3 × 127.5 × 72.1 mm i pracuje przy napięciu 24–60 V.
Dex5-1 do H2 to ta sama dłoń bez czujników nacisku, a lewa dłoń Dex5-1P do H1 i H1-2 przenosi tę dłoń z czujnikami dotyku na te roboty. Trzy palce z czujnikami dotyku na H2 oferuje Dex3-1 Tactile; wszystkie pozostałe warianty znajdą Państwo wśród naszych zręcznych dłoni robotycznych.
Najważniejsze możliwości
- Czujniki w dłoni, na opuszkach, czubkach i u nasady palców: 94 czujniki nacisku w 12 matrycach pokrywają dłoń, każdą opuszkę i każdy czubek palca oraz nasady czterech palców i wykrywają nacisk od 10 g do 2,500 g.
- Nacisk w strumieniu danych stawów: Nacisk i temperatura czujników trafiają razem z pozycją, prędkością, momentem stawów i danymi IMU przez USB 2.0 z częstotliwością 1,000 Hz.
- Kamera RGB w zestawie: Wersja do H2 jest dostarczana z kamerą RGB zapewniającą bliski podgląd chwytu; jej model i mocowanie potwierdzamy w wycenie.
- 16 aktywnych stawów z 20: Cztery napędzane stawy w kciuku i po trzy w każdym palcu, wszystkie odwracalne, a cztery palce odchylają się na boki o ±22°.
- Obciążenie chwytu 4.5 kg, czubki palców 10 N: Trzymając okrągły przedmiot o średnicy 5 cm, dłoń przenosi 3.5 kg wnętrzem w dół i 4.5 kg wnętrzem skierowanym w lewo, a matryce wytrzymują 20 kg bez uszkodzenia.
- Wymienne palce, otwarte oprogramowanie: Każdy z pięciu palców można wymienić osobno, a Unitree otwiera dłoń, łącznie z algorytmami dotykowymi, na rozwój własnego oprogramowania.
Zakup w Robotix Market
Produkt jest nowy i pochodzi ze sprawdzonych kanałów dystrybucji; dostarczamy go na cały świat z gwarancją producenta. Wsparcie techniczne koordynujemy z siecią serwisową producenta. Zakres wdrożenia, konfiguracja i podział odpowiedzialności za uruchomienie są uzgadniane w ramach wyceny — instalacja i uruchomienie nie są wliczone w cenę produktu.
Funkcje
Dane techniczne
| Marka | Unitree Robotics |
|---|---|
| Model | Dex5-1P (z czujnikami dotyku) |
| Kompatybilny robot | Unitree H2 (wersja dedykowana do H2) |
| Strona | Lewa lub prawa, jedna dłoń w sztuce, wybierana przy zamówieniu |
| Palce | 5, każdy wymienny osobno |
| Stopnie swobody | 20 (16 aktywnych, 4 pasywne) |
| Aktywne stawy | Kciuk 4; palec wskazujący, środkowy, serdeczny i mały po 3 |
| Przekładnia | 12 miniaturowych stawów z przekładnią kompozytową i sterowaniem siłą, 4 miniaturowe stawy z przekładnią zębatą i sterowaniem siłą |
| Silniki | Silniki bezrdzeniowe (hollow-cup) z precyzyjnymi enkoderami; stawy odwracalne |
| Zakresy stawów kciuka | Staw 0: od −33.5° do 39°; staw 1: 0–100°; staw 2: 0–110°; staw 3: 0–92° |
| Zakresy stawów palców | Staw 0: od −22° do 22°; staw 1: 0–90°; staw 2: 0–95°; staw 3: 0–81° (sprzężony ze stawem 2) |
| Boczne odchylenie czterech palców | ±22° |
| Masa | 1,100 g |
| Wymiary (dłoń wyprostowana) | 217.3 × 127.5 × 72.1 mm |
| Siła czubka palca | 10 N |
| Powtarzalność pozycjonowania czubka palca | ±1 mm |
| Minimalna średnica chwytu | 10 mm |
| Obciążenie chwytu, dłoń w dół | Do 3.5 kg (okrągły twardy przedmiot 5 cm, temperatura pokojowa) |
| Obciążenie chwytu, dłoń skierowana w lewo | Do 4.5 kg (okrągły twardy przedmiot 5 cm, temperatura pokojowa) |
| Czujniki nacisku | 94 w 12 matrycach |
| Rozmieszczenie matryc | Dłoń 2 × 5; każda opuszka palca 2 × 3 (× 5); każdy czubek palca 2 × 3 (× 5); nasada każdego palca 2 × 3 (× 4) |
| Zakres wykrywania nacisku | 10 g – 2,500 g |
| Maks. obciążenie bez uszkodzenia | 20 kg |
| Sprzężenie zwrotne | Tryb, pozycja, prędkość, moment i temperatura stawów; napięcie i prąd; nacisk i temperatura czujników; dane IMU |
| Kamera | Kamera RGB w zestawie; model i mocowanie do potwierdzenia w wycenie |
| Interfejs komunikacyjny | USB 2.0 |
| Częstotliwość komunikacji | 1,000 Hz |
| Polecenia sterujące | Tryb stawu, pozycja, prędkość, moment, sztywność i tłumienie |
| Napięcie robocze | 24–60 V |
| Prąd (przy 58 V) | 0.2 A w spoczynku, maks. 4 A |
| Temperatura pracy | Od −20 do 60 °C |
| Oprogramowanie | Otwarta na rozwój własnego oprogramowania |
Zastosowania
Najczęściej zadawane pytania
Zręczna dłoń z czujnikami dotyku Unitree Dex5-1P do H2 kosztuje 76 990 zł na Państwa rynku.
94 czujniki nacisku w 12 matrycach: matrycę 2 × 5 w dłoni oraz matryce 2 × 3 na każdej opuszce palca, każdym czubku palca i u nasady czterech palców. Wykrywają nacisk od 10 g do 2,500 g i wytrzymują 20 kg bez uszkodzenia.
Dex5-1P ma dodatkowo 94 czujniki nacisku, przesyła ich nacisk i temperaturę razem z danymi stawów i jest dostarczana z kamerą RGB. Stawy, masa, obciążenie chwytu i interfejs są takie same.
Waży 1,100 g. Trzymając okrągły twardy przedmiot o średnicy 5 cm, przenosi do 3.5 kg wnętrzem w dół i 4.5 kg wnętrzem skierowanym w lewo, a każdy czubek palca naciska z siłą 10 N.
Przez USB 2.0 z częstotliwością 1,000 Hz przy zasilaniu 24–60 V, przesyłając dane stawów, nacisku, temperatury i IMU. Mocowanie, okablowanie i położenie kamery na Państwa H2 potwierdzamy w wycenie.
Każda sztuka to jedna dłoń, lewa lub prawa, wybierana przy zamówieniu, więc aby wyposażyć H2 w obie dłonie, potrzebna jest jedna lewa i jedna prawa. Do H1 i H1-2 produkowana jest osobna lewa dłoń Dex5-1P.
Zręczna dłoń z czujnikami dotyku Unitree Dex5-1P do H2
- Cena regularna
- 76 990,00 zł
- Cena promocyjna
Ostatnio oglądane
Nie oglądali Państwo jeszcze żadnych produktów.