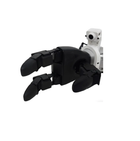
- 33 czujniki nacisku w 9 matrycach Trzy matryce 2 × 2 w dłoni, matryca 2 × 2 na każdej opuszce palca i matryca 3 × 1 na każdym czubku palca wykrywają nacisk od 10 g do 2,500 g.
- Dotyk w strumieniu 1,000 Hz Nacisk i temperatura czujników trafiają przez USB 2.0 razem z pozycją, prędkością, momentem stawów i danymi IMU z częstotliwością 1,000 Hz.
- Siedem stawów w trzech palcach Kciuk ma trzy stopnie swobody, a palec wskazujący i środkowy po dwa; napędza je sześć miniaturowych bezszczotkowych stawów z napędem bezpośrednim i jeden staw z przekładnią zębatą.
- Hybrydowe sterowanie siłą i pozycją Każdy staw przyjmuje polecenia pozycji, prędkości, momentu, sztywności i tłumienia, więc delikatność lub pewność chwytu ustawia się programowo.
- 710 g przy wymiarach 175 × 88 × 77 mm Czubki palców powtarzają pozycję z dokładnością ±2 mm, a dłoń chwyta do 500 g na okrągłym przedmiocie o średnicy 5 cm.
- Granica obciążenia 20 kg Matryce czujników wytrzymują obciążenie 20 kg bez uszkodzenia, a dłoń pracuje w temperaturze od −20 do 60 °C.

Opis
Unitree Dex3-1 Tactile to wersja trzypalczastej zręcznej dłoni robotycznej Unitree z czujnikami dotyku, przygotowana dla robota humanoidalnego Unitree H2 i dostarczana jako jedna dłoń, lewa lub prawa. Ma 33 czujniki nacisku w 9 matrycach rozmieszczonych w dłoni, na opuszkach i czubkach palców, o zakresie od 10 g do 2,500 g, przy masie dłoni 710 g i 7 stopniach swobody.
Jest przeznaczona dla użytkowników H2, których praca z manipulacją zależy od kontaktu: wykrywanie poślizgu, chwyt z regulowaną siłą, korekta przedmiotu w dłoni w pętli zamkniętej oraz zbiory danych do teleoperacji i uczenia przez naśladowanie, w których dotyk jest zapisywany razem z danymi stawów. Nacisk i temperatura czujników trafiają w tym samym strumieniu USB 2.0 o częstotliwości 1,000 Hz co pozycja, prędkość, moment i temperatura stawów, napięcie, prąd i dane IMU, a matryce wytrzymują obciążenie do 20 kg bez uszkodzenia.
Kciuk ma trzy stopnie swobody, a palec wskazujący i środkowy po dwa. Sześć stawów to miniaturowe bezszczotkowe jednostki z napędem bezpośrednim i sterowaniem siłą, a jeden jest napędzany przez przekładnię zębatą, co daje hybrydowe sterowanie siłą i pozycją bezpośrednio w stawie; każdy przyjmuje polecenia pozycji, prędkości, momentu, sztywności i tłumienia. Dłoń ma wymiary 175 × 88 × 77 mm, powtarza pozycje czubków palców z dokładnością ±2 mm, utrzymuje do 500 g na okrągłym przedmiocie o średnicy 5 cm przy mocy do 400 W przez 3 s i pracuje przy napięciu 12–58 V w temperaturze od −20 do 60 °C.
Dex3-1 ze sterowaniem siłą do H2 to ta sama dłoń bez matryc nacisku. Użytkownicy G1 powinni zajrzeć do Dex3-1 Tactile do G1, a pięć palców z czujnikami dotyku na H2 oferuje Dex5-1P Tactile. Wszystkie warianty można porównać wśród naszych zręcznych dłoni robotycznych.
Najważniejsze możliwości
- 33 czujniki nacisku w 9 matrycach: Trzy matryce 2 × 2 w dłoni, matryca 2 × 2 na każdej opuszce palca i matryca 3 × 1 na każdym czubku palca wykrywają nacisk od 10 g do 2,500 g.
- Dotyk w strumieniu 1,000 Hz: Nacisk i temperatura czujników trafiają przez USB 2.0 razem z pozycją, prędkością, momentem stawów i danymi IMU z częstotliwością 1,000 Hz.
- Siedem stawów w trzech palcach: Kciuk ma trzy stopnie swobody, a palec wskazujący i środkowy po dwa; napędza je sześć miniaturowych bezszczotkowych stawów z napędem bezpośrednim i jeden staw z przekładnią zębatą.
- Hybrydowe sterowanie siłą i pozycją: Każdy staw przyjmuje polecenia pozycji, prędkości, momentu, sztywności i tłumienia, więc delikatność lub pewność chwytu ustawia się programowo.
- 710 g przy wymiarach 175 × 88 × 77 mm: Czubki palców powtarzają pozycję z dokładnością ±2 mm, a dłoń chwyta do 500 g na okrągłym przedmiocie o średnicy 5 cm.
- Granica obciążenia 20 kg: Matryce czujników wytrzymują obciążenie 20 kg bez uszkodzenia, a dłoń pracuje w temperaturze od −20 do 60 °C.
Zakup w Robotix Market
Produkt jest nowy i pochodzi ze sprawdzonych kanałów dystrybucji; dostarczamy go na cały świat z gwarancją producenta. Wsparcie techniczne koordynujemy z siecią serwisową producenta. Zakres wdrożenia, konfiguracja i podział odpowiedzialności za uruchomienie są uzgadniane w ramach wyceny — instalacja i uruchomienie nie są wliczone w cenę produktu.
Funkcje
Dane techniczne
| Marka | Unitree Robotics |
|---|---|
| Model | Dex3-1 Tactile |
| Kompatybilny robot | Unitree H2 (wersja dedykowana do H2) |
| Strona | Lewa lub prawa, jedna dłoń w sztuce, wybierana przy zamówieniu |
| Palce | 3 |
| Stopnie swobody | 7: kciuk 3, palec wskazujący 2, palec środkowy 2 |
| Napęd | 6 miniaturowych bezszczotkowych stawów z napędem bezpośrednim i sterowaniem siłą, 1 staw z przekładnią zębatą |
| Sterowanie | Hybrydowe sterowanie siłą i pozycją |
| Zakresy stawów kciuka | Staw 0: od −60° do 60°; staw 1: od −35° do 60°; staw 2: 0–100° |
| Zakresy stawów palca wskazującego i środkowego | Staw 0: 0–90°; staw 1: 0–100° |
| Masa | 710 g |
| Wymiary (dłoń wyprostowana) | 175 × 88 × 77 mm |
| Powtarzalność pozycjonowania czubka palca | ±2 mm |
| Obciążenie chwytu | Do 500 g na okrągłym twardym przedmiocie 5 cm, dłoń skierowana w dół lub w lewo |
| Moc szczytowa | 400 W przez 3 s |
| Czujniki nacisku | 33 w 9 matrycach |
| Rozmieszczenie matryc | Dłoń 2 × 2 (× 3); każda opuszka palca 2 × 2 (× 3); każdy czubek palca 3 × 1 (× 3) |
| Zakres pomiaru | 10 g – 2,500 g |
| Maks. obciążenie bez uszkodzenia | 20 kg |
| Sprzężenie zwrotne | Tryb, pozycja, prędkość, moment i temperatura stawów; napięcie i prąd; nacisk i temperatura czujników; dane IMU |
| Napięcie robocze | 12–58 V |
| Prąd | 0.2 A w spoczynku przy 58 V, maks. 10 A |
| Interfejs komunikacyjny | USB 2.0 |
| Częstotliwość komunikacji | 1,000 Hz |
| Rozmiar pakietu | Wysyłane: 1,234 bajty, odbierane: 1,270 bajtów |
| Polecenia sterujące | Tryb stawu, pozycja, prędkość, moment, sztywność, tłumienie |
| Temperatura pracy | Od −20 do 60 °C |
Zastosowania
Najczęściej zadawane pytania
Trzypalczasta dłoń Unitree Dex3-1 Tactile do H2 kosztuje 35 500 zł na Państwa rynku.
33 czujniki nacisku w 9 matrycach: trzy matryce 2 × 2 w dłoni, matrycę 2 × 2 na każdej opuszce palca i matrycę 3 × 1 na każdym czubku palca. Wykrywają nacisk od 10 g do 2,500 g, wytrzymują 20 kg bez uszkodzenia i przesyłają nacisk oraz temperaturę czujników z częstotliwością 1,000 Hz.
Dex3-1 ze sterowaniem siłą to ta sama trzypalczasta dłoń bez matryc czujników nacisku, która wyczuwa kontakt wyłącznie przez moment w stawach. Wersję Tactile warto wybrać, gdy chwyt zależy od tego, gdzie i jak mocno dłoń dotyka przedmiotu.
Trzy palce z 7 stopniami swobody pozwalają utrzymać masę dłoni na poziomie 710 g i ułatwiają sterowanie w porównaniu z dłonią pięciopalczastą, a przeciwstawny kciuk nadal umożliwia chwyt szczypcowy i obejmujący. Unitree podaje obciążenie chwytu do 500 g na okrągłym przedmiocie o średnicy 5 cm, przy dłoni skierowanej w dół lub w lewo.
Przez USB 2.0 z częstotliwością 1,000 Hz, przy zasilaniu 12–58 V i prądzie do 10 A. Każdy staw przyjmuje polecenia trybu, pozycji, prędkości, momentu, sztywności i tłumienia, a dłoń zwraca dane stawów, nacisku, temperatury, napięcia, prądu i IMU.
Ta wersja jest przeznaczona do Unitree H2; G1 ma własną Dex3-1 Tactile. Każda sztuka to jedna dłoń, której stronę wybiera się przy zamówieniu, więc aby wyposażyć H2 w obie dłonie, potrzebna jest jedna lewa i jedna prawa.
Trzypalczasta dłoń Unitree Dex3-1 Tactile do H2
- Cena regularna
- 35 500,00 zł
- Cena promocyjna
Ostatnio oglądane
Nie oglądali Państwo jeszcze żadnych produktów.