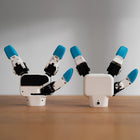
- Wersja lewa, pojedyncza sztuka Numer części 4010700101 wyposaża ramię po lewej stronie lub tworzy parę z wersją prawą.
- Sześć przegubów z serwonapędem Trzy palce poruszają się w sześciu przegubach, z których każdy ma własny cyfrowy serwomechanizm.
- Dziesięć poziomów momentu Siłę chwytu ustawia się w dziesięciu krokach do obciążenia znamionowego 500 g, w zakresie skoku 0–130 mm.
- Do przedmiotów laboratoryjnych Narzędzia, żywność, owoce i przedmioty laboratoryjne należą do rzeczy, do których chwytania dłoń została zaprojektowana.
- Otwarte protokoły i ROS Protokoły portu szeregowego i sterowania silnikami są otwarte, z obsługą języka Python, ROS1, ROS2 i RViz.
- Stan chwytu z częstotliwością 100 Hz Komunikacja o wysokiej częstotliwości przez RS-485 przekazuje stan chwytu w czasie rzeczywistym.


Opis
Dłoń lewa myGripper H100 (numer części 4010700101) to lewa wersja trójpalczastej zręcznej dłoni Elephant Robotics, dostarczana jako pojedyncza sztuka. Jest przeznaczona do robotów myCobot Pro 630 i serii Mercury i właśnie ją należy wybrać, gdy wyposażane ramię pracuje jako lewa ręka, na przykład lewe ramię konfiguracji dwuramiennej.
Kupiona osobno, obsługuje jedno ramię. Razem z wersją prawą (numer części 4010700100) albo jako dobrana para – dłoń lewa i prawa – która ma własną kartę produktu, wyposaża obie strony. Poza stroną dłoń lewa i prawa mają tę samą specyfikację.
Dłoń powstała z myślą o badaniach, dydaktyce i pokazach laboratoryjnych. Trzy palce poruszają się w sześciu przegubach, z których każdy ma własne cyfrowe serwo ze sterowaniem prądowym, pozycyjnym i prędkościowym. Program może więc wybrać moment wyjściowy spośród dziesięciu poziomów, do obciążenia znamionowego 500 g, oraz bezwzględną pozycję palców, co sprawdza się przy chwytaniu narzędzi, żywności, owoców i przedmiotów laboratoryjnych, a także przy gestach przypominających ruchy ludzkiej dłoni. Skok otwarcia wynosi 0–130 mm, a przeguby poruszają się z prędkością 60° na sekundę.
Od strony elektrycznej dłoń jest zasilana napięciem 24 V przy 2 A przez złącze lotnicze M8 i komunikuje się przez RS-485 z użyciem protokołu MODBUS (Hex, 8N1), a stan chwytu jest przekazywany dzięki komunikacji o wysokiej częstotliwości 100 Hz. Dłonią steruje dwurdzeniowy układ ESP32. Obsługiwane są język Python, ROS1, ROS2 i symulacja w RViz, a protokoły komunikacji szeregowej i sterowania silnikami są otwarte. Dłoń waży 780 g i jest przewidziana na 1,000,000 cykli lub więcej.
Kluczowe możliwości
- Wersja lewa, pojedyncza sztuka: Numer części 4010700101 wyposaża ramię po lewej stronie lub tworzy parę z wersją prawą.
- Sześć przegubów z serwonapędem: Trzy palce poruszają się w sześciu przegubach, z których każdy ma własny cyfrowy serwomechanizm.
- Dziesięć poziomów momentu: Siłę chwytu ustawia się w dziesięciu krokach do obciążenia znamionowego 500 g, w zakresie skoku 0–130 mm.
- Do przedmiotów laboratoryjnych: Narzędzia, żywność, owoce i przedmioty laboratoryjne należą do rzeczy, do których chwytania dłoń została zaprojektowana.
- Otwarte protokoły i ROS: Protokoły portu szeregowego i sterowania silnikami są otwarte, z obsługą języka Python, ROS1, ROS2 i RViz.
- Stan chwytu z częstotliwością 100 Hz: Komunikacja o wysokiej częstotliwości przez RS-485 przekazuje stan chwytu w czasie rzeczywistym.
Zakup w Robotix Market
Urządzenie jest fabrycznie nowe, pochodzi ze sprawdzonych kanałów dystrybucji i wysyłamy je na cały świat z pełną gwarancją producenta. Wsparcie techniczne koordynujemy z siecią serwisową producenta. Zakres wdrożenia, konfigurację oraz podział obowiązków przy uruchomieniu ustalamy w ramach wyceny — cena produktu nie obejmuje instalacji.
Funkcje
Dane techniczne
| Marka | Elephant Robotics |
|---|---|
| Model | myGripper H100, dłoń lewa |
| Numer części | 4010700101 |
| Typ produktu | Trójpalczasta zręczna dłoń robotyczna, pojedyncza sztuka |
| Dłoń | Lewa |
| Palce | 3 |
| Ruchome przeguby | 6 |
| Silniki | 6 cyfrowych serwomechanizmów ze sterowaniem prądowym, pozycyjnym i prędkościowym |
| Udźwig | 500 g |
| Regulacja momentu | 10 poziomów |
| Skok (średnica) | 0–130 mm |
| Prędkość ruchu | 60° na sekundę na przegub |
| Masa | 780 g |
| Żywotność | 1,000,000 cykli lub więcej |
| Interfejs elektryczny | Złącze lotnicze M8 |
| Zasilanie | 24 V, 2 A |
| Interfejs komunikacyjny | RS-485 |
| Szybkość komunikacji | Znamionowo powyżej 50 Hz; komunikacja o wysokiej częstotliwości 100 Hz do monitorowania stanu chwytu |
| Protokół | MODBUS; format danych Hex, 8N1 |
| Główny układ sterujący | ESP32, dwurdzeniowy 240 MHz, 600 DMIPS, 520 KB SRAM, Wi-Fi, dwutrybowy Bluetooth |
| Programowanie | Python; ROS1, ROS2 i symulacja w RViz; otwarte protokoły portu szeregowego i sterowania silnikami |
| Zgodne modele | myCobot Pro 630, seria Mercury |
| Zawartość zestawu | Trójpalczasta zręczna dłoń (lewa); kabel z dwoma 8-pinowymi złączami lotniczymi; przedłużacz; moduł USB-485; 8-pinowe złącze lotnicze z przedłużaczem 2 m; kabel USB do transmisji danych |
Zastosowania
Najczęściej zadawane pytania
Dłoń lewa, numer części 4010700101. Dłoń prawa (4010700100) ma własną kartę produktu, a dobrana para – dłoń lewa i prawa – jest sprzedawana jako osobny produkt.
Nie. Udźwig, masa, skok, przeguby, zasilanie i komunikacja są w obu identyczne; różni je tylko strona.
Według Elephant Robotics z modelem myCobot Pro 630 i serią Mercury. Przed złożeniem zamówienia prosimy potwierdzić z nami model ramienia.
Do 500 g, z dziesięcioma poziomami momentu do ustawienia siły chwytu w zakresie skoku 0–130 mm. Jest przeznaczona do narzędzi, żywności, owoców i przedmiotów laboratoryjnych.
Lewą dłoń, kabel z dwoma 8-pinowymi złączami lotniczymi, przedłużacz, moduł USB-485, 8-pinowe złącze lotnicze z przedłużaczem 2 m oraz kabel USB do transmisji danych.
Cena lewej dłoni Elephant Robotics myGripper H100 na Państwa rynku wynosi 3 560 zł.
Elephant Robotics myGripper H100 – dłoń lewa
- Cena regularna
- 3 560,00 zł
- Cena promocyjna
Ostatnio oglądane
Nie oglądali Państwo jeszcze żadnych produktów.