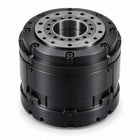
- Masa modułu 0.4 kg Jedna trzecia masy przegubów klasy średniej ważących 1.2 kg, co zmniejsza bezwładność, którą muszą rozpędzać bark i łokieć.
- Gabaryt Ø57 × 57 mm Najmniejsza obudowa w serii, zaprojektowana tak, by zmieścić się w smukłych przedramionach, zespołach nadgarstka i głowicach kamer.
- 156 obr./min bez obciążenia Najwyższa prędkość wyjściowa w serii Xynova, odpowiednia do szybkiego obrotu nadgarstka i naturalnych ruchów głowy.
- Moment szczytowy 25 Nm Dobrany do lekkich obciążeń dystalnych, takich jak zręczna dłoń robotyczna, chwytak lub pakiet czujników, a nie do ciężkich narzędzi.
- 16-bitowy enkoder Zapewnia powtarzalność 0.1° lub lepszą, taką samą jak w większych modułach ramion.
- Wejście 48 V wspólne dla serii Jedno napięcie zasilania napędza całą kończynę, od stawu biodrowego po nadgarstek.

Opis
Za masę na końcu kończyny płaci każdy przegub, który znajduje się za nią. PRH19-57-25-HS to odpowiedź firmy Xynova na potrzeby takich osi dystalnych: 0.4 kg w kompaktowej obudowie Ø57 × 57 mm, moment szczytowy 25 Nm i najszybsze wyjście w serii, 156 obr./min.
Waży jedną trzecią tego, co moduły ramion klasy średniej, a jego średnica to niewiele ponad połowę ich średnicy, dzięki czemu mieści się w smukłym przedramieniu, zespole nadgarstka lub głowicy z czujnikami. Przełożenie 19:1 utrzymuje wysoką prędkość wyjściową, 16-bitowy enkoder zapewnia powtarzalność 0.1° lub lepszą, a wejście 48 V jest takie samo jak w pozostałych modułach serii, więc kończyna potrzebuje tylko jednego napięcia zasilania.
Gęstość momentu jest najniższa w rodzinie i wynosi 63 Nm/kg. To świadomy kompromis: ten moduł wybiera się ze względu na wymiary, masę i prędkość, a nie moment na kilogram. Przeguby, które przenoszą ciężkie narzędzie lub obciążenia udarowe, powinny korzystać z modułu klasy średniej.
Wartość momentu to wartość szczytowa. Znamionowy moment ciągły, prąd znamionowy, interfejs komunikacyjny oraz znaczenie prefiksu PRH i sufiksu HS potwierdzamy w wycenie.
Najważniejsze możliwości
- Masa modułu 0.4 kg: Jedna trzecia masy przegubów klasy średniej ważących 1.2 kg, co zmniejsza bezwładność, którą muszą rozpędzać bark i łokieć.
- Gabaryt Ø57 × 57 mm: Najmniejsza obudowa w serii, zaprojektowana tak, by zmieścić się w smukłych przedramionach, zespołach nadgarstka i głowicach kamer.
- 156 obr./min bez obciążenia: Najwyższa prędkość wyjściowa w serii Xynova, odpowiednia do szybkiego obrotu nadgarstka i naturalnych ruchów głowy.
- Moment szczytowy 25 Nm: Dobrany do lekkich obciążeń dystalnych, takich jak zręczna dłoń robotyczna, chwytak lub pakiet czujników, a nie do ciężkich narzędzi.
- 16-bitowy enkoder: Zapewnia powtarzalność 0.1° lub lepszą, taką samą jak w większych modułach ramion.
- Wejście 48 V wspólne dla serii: Jedno napięcie zasilania napędza całą kończynę, od stawu biodrowego po nadgarstek.
Ten model oferujemy na podstawie indywidualnej wyceny. Konfiguracja, akcesoria, zakres integracji i harmonogram dostawy wpływają na ostateczną kwotę, dlatego cenę potwierdzamy dla każdego projektu, zamiast podawać ją w cenniku.
Zakup w Robotix Market
Produkt jest nowy i pochodzi ze sprawdzonych kanałów dystrybucji; dostarczamy go na cały świat z gwarancją producenta. Wsparcie techniczne koordynujemy z siecią serwisową producenta. Zakres wdrożenia, konfiguracja i podział odpowiedzialności za uruchomienie są uzgadniane w ramach wyceny — instalacja i uruchomienie nie są wliczone w cenę produktu.
Funkcje
Dane techniczne
| Typ | Zintegrowany moduł przegubowy z przekładnią planetarną |
|---|---|
| Model | PRH19-57-25-HS |
| Moment szczytowy | 25 Nm |
| Prędkość bez obciążenia | 156 obr./min |
| Przełożenie | 19:1 |
| Gęstość momentu | 63 Nm/kg |
| Masa | 0.4 kg |
| Wymiary | Ø57 × 57 mm |
| Rozdzielczość enkodera | 16 bitów |
| Powtarzalność | ≤0.1° |
| Napięcie wejściowe | 48 V DC |
| Znamionowy moment ciągły | Do potwierdzenia w wycenie |
| Prąd znamionowy | Do potwierdzenia w wycenie |
| Interfejs komunikacyjny | Do potwierdzenia w wycenie |
| Znaczenie prefiksu PRH i przyrostka HS | Do potwierdzenia w wycenie |
| Cena | Wyłącznie na zapytanie ofertowe |
Zastosowania
Najczęściej zadawane pytania
Do osi dystalnych, które często się poruszają i przenoszą lekkie obciążenia: pochylenia, przechylenia i odchylenia nadgarstka, obrotu przedramienia, przegubów szyi i głowy oraz orientacji efektora końcowego.
Moduł ma wymiary Ø57 × 57 mm i waży 0.4 kg, czyli jedną trzecią masy przegubów klasy średniej ważących 1.2 kg.
156 obr./min bez obciążenia przy przełożeniu 19:1, co jest najszybszym wyjściem w serii obrotowej Xynova.
Przy 63 Nm/kg wybiera się go ze względu na gabaryt, masę i prędkość, a nie moment na kilogram. Nadgarstek przenoszący ciężkie narzędzia lub obciążenia udarowe powinien korzystać z modułu klasy średniej.
Oferujemy go na podstawie indywidualnej wyceny; liczbę sztuk, konfigurację i dostawę potwierdzamy dla każdego projektu.
W pełni ruchomy nadgarstek wymaga zwykle dwóch lub trzech osi. Prosimy o przesłanie układu przegubów, a przygotujemy wycenę całego zestawu.
Ostatnio oglądane
Nie oglądali Państwo jeszcze żadnych produktów.