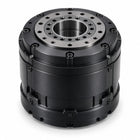
- Moment szczytowy 600 Nm Najwyższa wartość dla pojedynczego modułu w serii obrotowej Xynova, z zapasem na skoki, odzyskiwanie równowagi po potknięciu i inne obciążenia impulsowe.
- Przekładnia planetarna 43:1 Duże przełożenie zamienia prędkość wyjściową na moment i obniża prędkość bez obciążenia do 32 obr./min.
- 17-bitowy enkoder Precyzyjne sprzężenie zwrotne pozycji w największym module, zapewniające powtarzalność 0.15° lub lepszą.
- 140 Nm/kg w module o masie 4.3 kg Priorytetem konstrukcji jest tu siła; masa i obrys Ø120 × 126 mm są jej ceną.
- Zintegrowane kanały chłodzące Wspólna optymalizacja elektromagnetyczna i termiczna z własnym procesem nawijania służy do utrzymania oddawanego momentu przy długotrwałym obciążeniu.
- Wejście 48 V DC To samo napięcie zasilania co w mniejszych modułach, dzięki czemu cała kończyna może pracować z jednej magistrali.

Opis
PR43-120-600-HB to największy aktuator obrotowy produkowany przez Xynova. Przy momencie szczytowym 600 Nm przez przekładnię planetarną 43:1 jest przeznaczony do tych nielicznych przegubów pełnowymiarowego robota, które dźwigają całą maszynę – bioder, kolan i osi talii, która podtrzymuje górną część ciała podczas pochylania się lub podnoszenia.
Takie obciążenia mają swoją cenę fizyczną. Moduł ma wymiary Ø120 × 126 mm i masę 4.3 kg, czyli mniej więcej trzy i pół raza większą niż przeguby ramienia średniej klasy, a duże przełożenie obniża prędkość wyjściową bez obciążenia do 32 obr./min. Gęstość momentu wynosi 140 Nm/kg, a sprzężenie zwrotne pozycji zapewnia 17-bitowy enkoder z powtarzalnością 0.15° lub lepszą.
W porównaniu z drugim modułem o wysokim momencie, PR64-110-500, jest to jednostka mocniejsza i o wyższej rozdzielczości – moment szczytowy wyższy o 100 Nm i sprzężenie zwrotne 17-bitowe zamiast 14-bitowego. PR64 jest wyraźnie lżejszy (1.6 kg) i szybszy (45 obr./min). Tam, gdzie masa w przegubie decyduje o budżecie bezwładności, warto starannie porównać oba modele przed wyborem tego.
600 Nm to wartość szczytowa, a nie robocza. Znamionowy moment ciągły, pobór prądu pod obciążeniem, interfejs komunikacyjny i znaczenie przyrostka HB potwierdzamy w wycenie.
Najważniejsze możliwości
- Moment szczytowy 600 Nm: Najwyższa wartość dla pojedynczego modułu w serii obrotowej Xynova, z zapasem na skoki, odzyskiwanie równowagi po potknięciu i inne obciążenia impulsowe.
- Przekładnia planetarna 43:1: Duże przełożenie zamienia prędkość wyjściową na moment i obniża prędkość bez obciążenia do 32 obr./min.
- 17-bitowy enkoder: Precyzyjne sprzężenie zwrotne pozycji w największym module, zapewniające powtarzalność 0.15° lub lepszą.
- 140 Nm/kg w module o masie 4.3 kg: Priorytetem konstrukcji jest tu siła; masa i obrys Ø120 × 126 mm są jej ceną.
- Zintegrowane kanały chłodzące: Wspólna optymalizacja elektromagnetyczna i termiczna z własnym procesem nawijania służy do utrzymania oddawanego momentu przy długotrwałym obciążeniu.
- Wejście 48 V DC: To samo napięcie zasilania co w mniejszych modułach, dzięki czemu cała kończyna może pracować z jednej magistrali.
Ten model oferujemy na podstawie indywidualnej wyceny. Konfiguracja, akcesoria, zakres integracji i harmonogram dostawy wpływają na ostateczną kwotę, dlatego cenę potwierdzamy dla każdego projektu, zamiast podawać ją w cenniku.
Zakup w Robotix Market
Produkt jest nowy i pochodzi ze sprawdzonych kanałów dystrybucji; dostarczamy go na cały świat z gwarancją producenta. Wsparcie techniczne koordynujemy z siecią serwisową producenta. Zakres wdrożenia, konfiguracja i podział odpowiedzialności za uruchomienie są uzgadniane w ramach wyceny — instalacja i uruchomienie nie są wliczone w cenę produktu.
Funkcje
Dane techniczne
| Typ | Zintegrowany moduł przegubowy z przekładnią planetarną |
|---|---|
| Model | PR43-120-600-HB |
| Moment szczytowy | 600 Nm |
| Prędkość bez obciążenia | 32 obr./min |
| Przełożenie | 43:1 |
| Gęstość momentu | 140 Nm/kg |
| Masa | 4.3 kg |
| Wymiary | Ø120 × 126 mm |
| Rozdzielczość enkodera | 17 bitów |
| Powtarzalność | ≤0.15° |
| Napięcie wejściowe | 48 V DC |
| Znamionowy moment ciągły | Do potwierdzenia w wycenie |
| Prąd znamionowy | Do potwierdzenia w wycenie |
| Interfejs komunikacyjny | Do potwierdzenia w wycenie |
| Znaczenie przyrostka HB | Do potwierdzenia w wycenie |
| Cena | Wyłącznie na zapytanie ofertowe |
Zastosowania
Najczęściej zadawane pytania
Do najbardziej obciążonych przegubów dużego robota – bioder i kolan humanoidów, osi talii i tułowia, przegubów barkowych do ciężkich ładunków oraz badań nad egzoszkieletami kończyn dolnych.
Moment szczytowy 600 Nm przy gęstości momentu 140 Nm/kg – najwyższa wartość dla pojedynczego modułu w serii obrotowej Xynova.
Przełożenie 43:1 zamienia prędkość na moment. To odpowiada wolnym, mocno obciążonym przegubom, dlatego przed wyborem tego modułu do szybkiej osi warto sprawdzić profil chodu lub ruchu.
Ten moduł oferuje moment szczytowy wyższy o 100 Nm i enkoder 17-bitowy zamiast 14-bitowego. PR64 waży 1.6 kg wobec 4.3 kg i obraca się szybciej – 45 obr./min.
Jest oferowany na zapytanie; konfigurację, liczbę sztuk i dostawę uzgadniamy dla każdego projektu.
Korpus ma wymiary Ø120 × 126 mm. Rysunki interfejsu montażowego dołączamy do wyceny, aby mogli Państwo zaplanować przestrzeń przegubu.
Ostatnio oglądane
Nie oglądali Państwo jeszcze żadnych produktów.