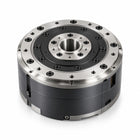
- Moment szczytowy 130 Nm Wystarczający zapas dla humanoidalnego barku lub łokcia, który trzyma narzędzie, ładunek lub ciężar wyprostowanego przedramienia.
- 150 obr./min bez obciążenia Przełożenie 20:1 zapewnia najwyższą prędkość wyjściową spośród dwóch modułów średniej klasy, co skraca ruchy sięgania i przestawiania.
- 17-bitowe sprzężenie zwrotne pozycji Enkoder rozróżnia 131,072 kroki na obrót wyjścia i zapewnia powtarzalność 0.1° lub lepszą.
- Najkrótsza obudowa w swojej klasie średnicy Przy długości 59 mm jest to osiowo najbardziej kompaktowy moduł klasy 100 mm, co pomaga, gdy w jednym barku montuje się jeden za drugim dwa przeguby.
- 1.2 kg przy 113 Nm/kg Gęstość momentu ogranicza masę kończyn, dzięki czemu przeguby położone wyżej w łańcuchu mniej się wysilają, poruszając ramieniem.
- 48 V w całej serii Wszystkie aktuatory obrotowe Xynova mają to samo napięcie wejściowe, więc jedną kończynę od biodra po nadgarstek można zasilać z jednego źródła.

Opis
PR20-102-130-HS to zintegrowany moduł przegubowy z przekładnią planetarną do osi ramienia i tułowia robota humanoidalnego – przegubów, które pracują nieustannie, a mimo to muszą zatrzymać się dokładnie tam, gdzie wskazał sterownik. Łączy moment szczytowy 130 Nm, prędkość wyjściową bez obciążenia 150 obr./min i 17-bitowy enkoder w obudowie o masie 1.2 kg i wymiarach Ø102 × 59 mm.
Oznaczenie modelu opisuje sam sprzęt: 20 to przełożenie przekładni planetarnej, 102 – średnica obudowy w milimetrach, a 130 – moment szczytowy w niutonometrach. Moduł jest zasilany z magistrali 48 V, tej samej co wszystkie pozostałe aktuatory obrotowe w serii, i zapewnia powtarzalność 0.1° lub lepszą.
W porównaniu z najbliższym krewnym, modelem PR21-100-140-HS, jest to szybszy moduł o wyższej rozdzielczości z tej pary. Oba ważą 1.2 kg, ale PR20 obraca się z prędkością 150 obr./min zamiast 130, odczytuje pozycję 17-bitowym enkoderem zamiast 16-bitowego i mieści się w długości 59 mm zamiast 61.7 mm. PR21 odpowiada momentem szczytowym wyższym o 10 Nm. Warto wybrać ten moduł, gdy o konstrukcji decyduje czas cyklu, rozdzielczość sprzężenia zwrotnego lub przestrzeń osiowa.
Moment szczytowy to główna wartość momentu dla tej serii. Znamionowy moment ciągły, prąd znamionowy, interfejs komunikacyjny i znaczenie przyrostka HS potwierdzamy w wycenie.
Najważniejsze możliwości
- Moment szczytowy 130 Nm: Wystarczający zapas dla humanoidalnego barku lub łokcia, który trzyma narzędzie, ładunek lub ciężar wyprostowanego przedramienia.
- 150 obr./min bez obciążenia: Przełożenie 20:1 zapewnia najwyższą prędkość wyjściową spośród dwóch modułów średniej klasy, co skraca ruchy sięgania i przestawiania.
- 17-bitowe sprzężenie zwrotne pozycji: Enkoder rozróżnia 131,072 kroki na obrót wyjścia i zapewnia powtarzalność 0.1° lub lepszą.
- Najkrótsza obudowa w swojej klasie średnicy: Przy długości 59 mm jest to osiowo najbardziej kompaktowy moduł klasy 100 mm, co pomaga, gdy w jednym barku montuje się jeden za drugim dwa przeguby.
- 1.2 kg przy 113 Nm/kg: Gęstość momentu ogranicza masę kończyn, dzięki czemu przeguby położone wyżej w łańcuchu mniej się wysilają, poruszając ramieniem.
- 48 V w całej serii: Wszystkie aktuatory obrotowe Xynova mają to samo napięcie wejściowe, więc jedną kończynę od biodra po nadgarstek można zasilać z jednego źródła.
Ten model oferujemy na podstawie indywidualnej wyceny. Konfiguracja, akcesoria, zakres integracji i harmonogram dostawy wpływają na ostateczną kwotę, dlatego cenę potwierdzamy dla każdego projektu, zamiast podawać ją w cenniku.
Zakup w Robotix Market
Produkt jest nowy i pochodzi ze sprawdzonych kanałów dystrybucji; dostarczamy go na cały świat z gwarancją producenta. Wsparcie techniczne koordynujemy z siecią serwisową producenta. Zakres wdrożenia, konfiguracja i podział odpowiedzialności za uruchomienie są uzgadniane w ramach wyceny — instalacja i uruchomienie nie są wliczone w cenę produktu.
Funkcje
Dane techniczne
| Typ | Zintegrowany moduł przegubowy z przekładnią planetarną |
|---|---|
| Model | PR20-102-130-HS |
| Moment szczytowy | 130 Nm |
| Prędkość bez obciążenia | 150 obr./min |
| Przełożenie | 20:1 |
| Gęstość momentu | 113 Nm/kg |
| Masa | 1.2 kg |
| Wymiary | Ø102 × 59 mm |
| Rozdzielczość enkodera | 17 bitów |
| Powtarzalność | ≤0.1° |
| Napięcie wejściowe | 48 V DC |
| Znamionowy moment ciągły | Do potwierdzenia w wycenie |
| Prąd znamionowy | Do potwierdzenia w wycenie |
| Interfejs komunikacyjny | Do potwierdzenia w wycenie |
| Znaczenie przyrostka HS | Do potwierdzenia w wycenie |
| Cena | Wyłącznie na zapytanie ofertowe |
Zastosowania
Najczęściej zadawane pytania
To zintegrowany moduł przegubowy do osi średniej klasy w kończynie lub tułowiu robota – barków, łokci, obrotu talii i szyi – gdzie przegub musi szybko się poruszać i precyzyjnie zatrzymywać.
Moment szczytowy wynosi 130 Nm, a prędkość wyjściowa bez obciążenia 150 obr./min przy przekładni planetarnej 20:1.
Oba ważą 1.2 kg. Ten moduł jest szybszy – 150 obr./min wobec 130 obr./min – ma enkoder 17-bitowy zamiast 16-bitowego i długość 59 mm zamiast 61.7 mm. PR21 zapewnia moment szczytowy wyższy o 10 Nm.
20 to przełożenie, 102 – średnica obudowy w milimetrach, a 130 – moment szczytowy w niutonometrach. Znaczenie przyrostka HS potwierdzamy w wycenie.
Jest oferowany na zapytanie – konfigurację, liczbę sztuk i dostawę potwierdzamy dla każdego projektu.
Tak. Prosimy podać modele i liczbę sztuk potrzebnych do kończyny lub robota, a przygotujemy wspólną wycenę całego zestawu.
Ostatnio oglądane
Nie oglądali Państwo jeszcze żadnych produktów.