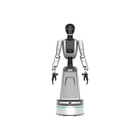
- Rama 1.5 m z podnoszeniem o 16 cm Mechanizm podnoszenia zwiększa wysokość roboczą o 16 cm ponad ramę o wysokości 1.5 m, a masa brutto wynosi 96 kg.
- Kamery w głowie i na nadgarstkach w obu wersjach Kamera Intel RealSense D435 w głowie i dwie kamery RealSense D405 na nadgarstkach występują zarówno w wersji Standard, jak i Flagship.
- Udźwig dłoni to główne kryterium wyboru Dłonie TH-RH-1-L/R w wersji Standard mają udźwig 0.5 kg, a precyzyjne dłonie w wersji Flagship – 2–3 kg, co odpowiada udźwigowi ramienia 2–3 kg.
- Dwa komputery pokładowe do wyboru Wersja Standard ma moduł Jetson Orin Nano 8 GB, a wersja Flagship zestaw Jetson AGX Orin 64 GB Developer Kit na platformie ARM do bardziej rozbudowanego oprogramowania percepcji i planowania.
- 21 aktywnych stopni swobody z enkoderami 18-bitowymi W przegubach przekładnie harmoniczne współpracują z enkoderami 18-bitowymi w sieciach CAN i EtherCAT, dłonie działają na magistrali 485, a każda dłoń ma sześć aktywnych stopni swobody.
- Podwozie kołowe do 1.5 m/s Maksymalna prędkość nawigacji wynosi 1.5 m/s na wydajnych kołach, z przeznaczeniem do równych posadzek wewnątrz budynków, a nie do trudnego terenu.
- Standardowe interfejsy do integracji Robot ma złącze USB, port Ethernet i port ładowania Type-C, a punktem wyjścia w oprogramowaniu jest API do sterowania dwoma ramionami.


Opis
T170D to kompaktowa platforma kołowa w serii T firmy Ti5: rama o wysokości 1.5 m z mechanizmem podnoszenia o 16 cm, masa brutto 96 kg, rozpiętość ramion 1.35 m i 21 aktywnych stopni swobody. Podczas gdy T170C stawia na zasięg dzięki rozpiętości 2 m i tułowiowi z regulacją o 41 cm, ten model zajmuje mniej miejsca i ma jedną wartość masy.
Z tych dwóch modeli jest też lepiej wyposażony już w chwili dostawy. Obie wersje mają kamerę Intel RealSense D435 w głowie i dwie kamery RealSense D405 na nadgarstkach, podczas gdy T170C ma kamery tylko w wersji Flagship. W przegubach przekładnie harmoniczne współpracują z enkoderami 18-bitowymi w sieciach CAN i EtherCAT, dłonie komunikują się przez magistralę 485, każde ramię ma udźwig 2–3 kg przy powtarzalności 0.3 mm lub lepszej, a podwozie kołowe porusza się z prędkością do 1.5 m/s. Połączenia zewnętrzne zapewniają USB, Ethernet i port ładowania Type-C, a punktem wyjścia do prac programistycznych jest API do sterowania dwoma ramionami.
Obie wersje różnią się dłońmi i mocą obliczeniową. Wersja Standard łączy zręczne dłonie TH-RH-1-L/R o udźwigu 0.5 kg z modułem Jetson Orin Nano 8 GB i nie ma czujnika siły w przegubach. Wersja Flagship ma precyzyjne dłonie o udźwigu 2–3 kg, dodaje dwa sześcioosiowe czujniki siły i pracuje na zestawie Jetson AGX Orin 64 GB Developer Kit na platformie ARM. Wybór jest więc czysto praktyczny: lekkie chwytanie z obliczeniami przeniesionymi na stację roboczą albo cięższa manipulacja ze sterowaniem siłowym, w której percepcja i planowanie działają na pokładzie robota.
Platforma sprawdza się w mobilnej manipulacji dwoma ramionami na posadzkach wewnątrz budynków — przy rozwijaniu chwytania, percepcji opartej na systemie wizyjnym, badaniach nad sterowaniem siłowym w wersji Flagship i prototypowaniu komercyjnych zadań manipulacyjnych w granicach 2–3 kg na ramię. Pojemność akumulatora, czas pracy i stopień ochrony potwierdzamy w ofercie.
Najważniejsze możliwości
- Rama 1.5 m z podnoszeniem o 16 cm: Mechanizm podnoszenia zwiększa wysokość roboczą o 16 cm ponad ramę o wysokości 1.5 m, a masa brutto wynosi 96 kg.
- Kamery w głowie i na nadgarstkach w obu wersjach: Kamera Intel RealSense D435 w głowie i dwie kamery RealSense D405 na nadgarstkach występują zarówno w wersji Standard, jak i Flagship.
- Udźwig dłoni to główne kryterium wyboru: Dłonie TH-RH-1-L/R w wersji Standard mają udźwig 0.5 kg, a precyzyjne dłonie w wersji Flagship – 2–3 kg, co odpowiada udźwigowi ramienia 2–3 kg.
- Dwa komputery pokładowe do wyboru: Wersja Standard ma moduł Jetson Orin Nano 8 GB, a wersja Flagship zestaw Jetson AGX Orin 64 GB Developer Kit na platformie ARM do bardziej rozbudowanego oprogramowania percepcji i planowania.
- 21 aktywnych stopni swobody z enkoderami 18-bitowymi: W przegubach przekładnie harmoniczne współpracują z enkoderami 18-bitowymi w sieciach CAN i EtherCAT, dłonie działają na magistrali 485, a każda dłoń ma sześć aktywnych stopni swobody.
- Podwozie kołowe do 1.5 m/s: Maksymalna prędkość nawigacji wynosi 1.5 m/s na wydajnych kołach, z przeznaczeniem do równych posadzek wewnątrz budynków, a nie do trudnego terenu.
- Standardowe interfejsy do integracji: Robot ma złącze USB, port Ethernet i port ładowania Type-C, a punktem wyjścia w oprogramowaniu jest API do sterowania dwoma ramionami.
Ten model oferujemy na podstawie indywidualnej wyceny. Konfiguracja, akcesoria, zakres integracji i harmonogram dostawy wpływają na ostateczną kwotę, dlatego cenę potwierdzamy dla każdego projektu, zamiast podawać ją w cenniku.
Zakup w Robotix Market
Fabrycznie nowe urządzenie pozyskujemy sprawdzonymi kanałami dystrybucji i wysyłamy na cały świat z gwarancją producenta. Wsparcie techniczne koordynujemy z siecią serwisową producenta. Zakres wdrożenia, konfigurację i podział obowiązków związanych z uruchomieniem uzgadniamy w ramach oferty — instalacja nie jest wliczona w cenę produktu.
Funkcje
Dane techniczne
| Marka | Ti5 Robotics |
|---|---|
| Model | T170D |
| Wersje | Model Standard 170D; model Flagship |
| Konfiguracja | Dwuramienny robot humanoidalny na kołach z mechanizmem podnoszenia |
| Wysokość całkowita | 1.5 m plus 16 cm wysokości podnoszenia |
| Masa brutto | 96 kg |
| Rozpiętość ramion | 1.35 m |
| Łączna liczba aktywnych stopni swobody | 21 |
| Udźwig jednego ramienia | 2–3 kg |
| Udźwig dłoni | Standard: 0.5 kg; Flagship: 2–3 kg |
| Model zręcznej dłoni | Standard: TH-RH-1-L/R; Flagship: precyzyjna zręczna dłoń |
| Stopnie swobody zręcznej dłoni | 6 aktywnych na dłoń |
| Powtarzalność efektora końcowego | ≤0.3 mm |
| Podwozie | Wydajne koła |
| Prędkość podwozia | 1.5 m/s – maksymalna prędkość nawigacji |
| Interfejs napędów przegubów | CAN i EtherCAT |
| Typ przekładni przegubów | Przekładnia harmoniczna |
| Rozdzielczość enkoderów przegubów | 18 bitów |
| Czujniki siły w przegubach | Flagship: sześcioosiowy czujnik siły × 2; Standard: brak |
| System wizyjny | Głowa Intel RealSense D435 × 1; nadgarstki Intel RealSense D405 × 2 (obie wersje) |
| Sterowanie i obliczenia | Standard: NVIDIA Jetson Orin Nano 8 GB; Flagship: NVIDIA Jetson AGX Orin 64 GB Developer Kit, platforma ARM |
| Oprogramowanie | API do sterowania dwoma ramionami |
| Złącza | USB, port Ethernet, port ładowania Type-C |
| Komunikacja | Przeguby CAN i EtherCAT; dłonie 485 |
| Materiały | Konstrukcja ze stopu aluminium i podobnych materiałów; obudowa z ABS i podobnych materiałów |
| Pojemność akumulatora i czas pracy | Do potwierdzenia w ofercie |
| Stopień ochrony | Do potwierdzenia w ofercie |
| Cena | Wyłącznie na podstawie wyceny |
Zastosowania
Najczęściej zadawane pytania
T170D ma stałą ramę 1.5 m z podnoszeniem o 16 cm zamiast tułowia z regulacją od 1.28 do 1.69 m w modelu T170C, rozpiętość ramion 1.35 m zamiast 2 m, 21 stopni swobody zamiast 22, enkodery przegubów 18-bitowe zamiast 16/18-bitowych oraz podwozie 1.5 m/s zamiast 2.0 m/s. Ponadto ma kamery w głowie i na nadgarstkach w obu wersjach, podczas gdy T170C przewiduje kamery i komputer pokładowy tylko w wersji Flagship.
Dłońmi, czujnikami siły i mocą obliczeniową. Wersja Standard ma dłonie TH-RH-1-L/R o udźwigu 0.5 kg, nie ma czujnika siły w przegubach i korzysta z modułu Jetson Orin Nano 8 GB. Wersja Flagship ma precyzyjne dłonie o udźwigu 2–3 kg, dwa sześcioosiowe czujniki siły i zestaw Jetson AGX Orin 64 GB Developer Kit na platformie ARM. Podwozie, ramiona, kamery i rama są takie same.
Każde ramię ma udźwig 2–3 kg przy powtarzalności efektora końcowego 0.3 mm lub lepszej. Udźwig dłoni zależy od wersji: 0.5 kg w wersji Standard i 2–3 kg w wersji Flagship.
Nie. Porusza się na wydajnych kołach z maksymalną prędkością nawigacji 1.5 m/s, a dodatkowo ma mechanizm podnoszenia o 16 cm, który zwiększa wysokość roboczą ponad ramę 1.5 m.
Obie wersje mają jedną kamerę Intel RealSense D435 w głowie i dwie kamery RealSense D405 na nadgarstkach. Połączenia zewnętrzne to USB, port Ethernet i port ładowania Type-C; przeguby komunikują się przez CAN i EtherCAT, a dłonie przez magistralę 485.
Oferujemy go na podstawie indywidualnej wyceny — wersję, konfigurację, liczbę sztuk i dostawę ustalamy dla każdego projektu, a cenę określamy w wycenie.
Ostatnio oglądane
Nie oglądali Państwo jeszcze żadnych produktów.