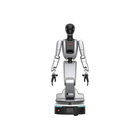
- Regulacja wysokości tułowia od 1.28 m do 1.69 m Zakres regulacji 41 cm pozwala temu samemu robotowi pracować zarówno przy niskim stole warsztatowym, jak i na wysokości ramion człowieka, czego nie oferuje żaden inny model tej serii.
- Rozpiętość ramion 2 m Największy zasięg w serii T firmy Ti5 – dla porównania 1.5 m w kroczącym modelu T170A V2 i 1.35 m w kołowym modelu T170D.
- Podwozie kołowe do 2.0 m/s Zamiast chodzić, robot porusza się na wydajnej bazie kołowej o zakresie prędkości od 0 do 2.0 m/s – to najszybsze podwozie spośród trzech modeli kołowych.
- 22 aktywne stopnie swobody, 3 kg na ramię Każde ramię ma udźwig 3 kg przy powtarzalności efektora końcowego 0.3 mm lub lepszej, a zręczne dłonie wersji Flagship mają udźwig 3 kg.
- Wersja Standard bez systemu wizyjnego i komputera pokładowego Kamery w głowie i na nadgarstkach, czujniki siły, zręczne dłonie i moduł Jetson AGX Orin 64 GB występują wyłącznie w wersji Flagship.
- Przeguby z przekładniami harmonicznymi i enkoderami 16/18-bitowymi Na poziomie robota przeguby komunikują się przez CAN, napędy są typu CAN/EtherCAT, a platforma ma interfejs Ethernet.
- API do sterowania dwoma ramionami i akumulator 48 V 10 Ah Obie wersje mają ten sam akumulator i to samo API do sterowania dwoma ramionami; czas pracy potwierdzamy w ofercie.


Opis
T170C to dwuramienny robot humanoidalny na kołach, zbudowany wokół tułowia z regulacją wysokości: wysokość całkowita wynosi od 1.28 m do 1.69 m, a takiego zakresu regulacji (41 cm) nie oferuje żaden inny robot serii T firmy Ti5. Dzięki rozpiętości ramion 2 m, największej w serii, i 22 aktywnym stopniom swobody jest skonfigurowany pod kątem zasięgu i przestrzeni roboczej, a nie chodzenia.
Za mobilność odpowiada wydajne podwozie kołowe o prędkości od 0 do 2.0 m/s — najszybsza baza wśród modeli kołowych — zasilane akumulatorem 48 V 10 Ah. Każde ramię ma udźwig 3 kg przy powtarzalności efektora końcowego 0.3 mm lub lepszej; w przegubach przekładnie harmoniczne współpracują z enkoderami 16/18-bitowymi, przeguby komunikują się przez CAN, napędy są typu CAN/EtherCAT, a punktem wyjścia do prac programistycznych jest API do sterowania dwoma ramionami dostępne przez Ethernet. Masa brutto wynosi 90 kg plus 50 kg, a podział między obie wartości potwierdzamy w ofercie.
Obie wersje różnią się tu wyraźniej niż pozostałe modele serii. Wersja Standard obejmuje korpus, ramiona i podwozie z API do sterowania dwoma ramionami; nie ma w niej zręcznych dłoni, czujników siły, kamer ani komputera pokładowego. Wersja Flagship dodaje zręczne dłonie robotyczne o udźwigu 3 kg, dwa sześcioosiowe czujniki siły na końcach ramion, kamerę Intel RealSense D435 w głowie i dwie kamery RealSense D405 na nadgarstkach oraz moduł Jetson AGX Orin 64 GB. Zespół, który ma własny system percepcji i moc obliczeniową, może wybrać wersję Standard; jeśli robot ma widzieć i wyczuwać otoczenie od razu po dostawie, potrzebna jest wersja Flagship.
Platforma jest przeznaczona do manipulacji mobilnej na płaskich posadzkach wewnątrz budynków: do badań z użyciem dwóch ramion, prac nad chwytaniem i percepcją, dydaktyki oraz prototypowania komercyjnych i przemysłowych zadań manipulacyjnych w granicach 3 kg na ramię. Czas pracy i stopień ochrony potwierdzamy w ofercie.
Najważniejsze możliwości
- Regulacja wysokości tułowia od 1.28 m do 1.69 m: Zakres regulacji 41 cm pozwala temu samemu robotowi pracować zarówno przy niskim stole warsztatowym, jak i na wysokości ramion człowieka, czego nie oferuje żaden inny model tej serii.
- Rozpiętość ramion 2 m: Największy zasięg w serii T firmy Ti5 – dla porównania 1.5 m w kroczącym modelu T170A V2 i 1.35 m w kołowym modelu T170D.
- Podwozie kołowe do 2.0 m/s: Zamiast chodzić, robot porusza się na wydajnej bazie kołowej o zakresie prędkości od 0 do 2.0 m/s – to najszybsze podwozie spośród trzech modeli kołowych.
- 22 aktywne stopnie swobody, 3 kg na ramię: Każde ramię ma udźwig 3 kg przy powtarzalności efektora końcowego 0.3 mm lub lepszej, a zręczne dłonie wersji Flagship mają udźwig 3 kg.
- Wersja Standard bez systemu wizyjnego i komputera pokładowego: Kamery w głowie i na nadgarstkach, czujniki siły, zręczne dłonie i moduł Jetson AGX Orin 64 GB występują wyłącznie w wersji Flagship.
- Przeguby z przekładniami harmonicznymi i enkoderami 16/18-bitowymi: Na poziomie robota przeguby komunikują się przez CAN, napędy są typu CAN/EtherCAT, a platforma ma interfejs Ethernet.
- API do sterowania dwoma ramionami i akumulator 48 V 10 Ah: Obie wersje mają ten sam akumulator i to samo API do sterowania dwoma ramionami; czas pracy potwierdzamy w ofercie.
Ten model oferujemy na podstawie indywidualnej wyceny. Konfiguracja, akcesoria, zakres integracji i harmonogram dostawy wpływają na ostateczną kwotę, dlatego cenę potwierdzamy dla każdego projektu, zamiast podawać ją w cenniku.
Zakup w Robotix Market
Fabrycznie nowe urządzenie pozyskujemy sprawdzonymi kanałami dystrybucji i wysyłamy na cały świat z gwarancją producenta. Wsparcie techniczne koordynujemy z siecią serwisową producenta. Zakres wdrożenia, konfigurację i podział obowiązków związanych z uruchomieniem uzgadniamy w ramach oferty — instalacja nie jest wliczona w cenę produktu.
Funkcje
Dane techniczne
| Marka | Ti5 Robotics |
|---|---|
| Model | T170C |
| Wersje | Model Standard; model Flagship |
| Konfiguracja | Dwuramienny robot humanoidalny na kołach z tułowiem o regulowanej wysokości |
| Wysokość całkowita | 1.28–1.69 m |
| Masa brutto | 90 kg + 50 kg (podział do potwierdzenia w ofercie) |
| Rozpiętość ramion | 2 m |
| Łączna liczba aktywnych stopni swobody | 22 |
| Udźwig jednego ramienia | 3 kg |
| Udźwig dłoni | Flagship: 3 kg; Standard: brak dłoni |
| Powtarzalność efektora końcowego | ≤0.3 mm |
| Podwozie | Wydajne koła |
| Prędkość podwozia | 0–2.0 m/s |
| Typ napędów przegubów | CAN/EtherCAT |
| Typ przekładni przegubów | Przekładnia harmoniczna |
| Rozdzielczość enkoderów przegubów | 16/18 bitów |
| Akumulator | 48 V 10 Ah |
| Czas pracy | Do potwierdzenia w ofercie |
| Czujniki siły | Flagship: sześcioosiowy czujnik siły × 2; Standard: brak |
| System wizyjny | Flagship: głowa Intel RealSense D435 × 1, nadgarstki Intel RealSense D405 × 2; Standard: brak |
| Sterowanie i obliczenia | Flagship: NVIDIA Jetson AGX Orin 64 GB; Standard: brak |
| Oprogramowanie | API do sterowania dwoma ramionami |
| Komunikacja | Przeguby CAN; interfejs Ethernet |
| Materiały | Konstrukcja ze stopu aluminium i podobnych materiałów; obudowa z ABS i podobnych materiałów |
| Stopień ochrony | Do potwierdzenia w ofercie |
| Cena | Wyłącznie na podstawie wyceny |
Zastosowania
Najczęściej zadawane pytania
Oba modele to dwuramienne platformy kołowe, ale T170C ma tułów regulowany w zakresie od 1.28 do 1.69 m zamiast stałej ramy 1.5 m z podnoszeniem o 16 cm, rozpiętość ramion 2 m zamiast 1.35 m, 22 stopnie swobody zamiast 21, podwozie 2.0 m/s zamiast 1.5 m/s oraz udźwig 3 kg na ramię zamiast 2–3 kg. T170D ma kamery w głowie i na nadgarstkach w obu wersjach, a w T170C występują one tylko w wersji Flagship.
Nie. Porusza się na wydajnym podwoziu kołowym o zakresie prędkości od 0 do 2.0 m/s, dlatego nadaje się do płaskich posadzek wewnątrz budynków, a nie do schodów czy nierównego terenu.
Masa brutto wynosi 90 kg plus 50 kg. Podział między korpus a podwozie potwierdzamy w ofercie.
Wersja Flagship dodaje zręczne dłonie o udźwigu 3 kg, dwa sześcioosiowe czujniki siły, kamerę Intel RealSense D435 w głowie z dwiema kamerami RealSense D405 na nadgarstkach oraz komputer Jetson AGX Orin 64 GB. Wersja Standard nie zawiera żadnego z tych elementów, więc zespół, który ją wybiera, zapewnia własne efektory końcowe, percepcję i moc obliczeniową.
Każde ramię ma udźwig 3 kg przy powtarzalności efektora końcowego 0.3 mm lub lepszej, a zręczne dłonie wersji Flagship mają udźwig 3 kg.
Oferujemy go na podstawie indywidualnej wyceny — wersję, konfigurację, liczbę sztuk i dostawę ustalamy dla każdego projektu, a cenę określamy w wycenie.
Ostatnio oglądane
Nie oglądali Państwo jeszcze żadnych produktów.