- Sześć niezależnych napędów Każdy palec porusza się samodzielnie, a kciuk w dwóch kierunkach, co zapewnia opozycję potrzebną do chwytania, chwytu szczypcowego i trzymania.
- Rozmiar ludzkiej dłoni przy 480 g Śródręcze o szerokości 80 mm, maksymalna szerokość 132 mm i długość 205 mm z palcami o długości 97 mm utrzymują dłoń w skali zbliżonej do ludzkiej.
- Siła zamknięcia chwytu 40 N Czubki palców naciskają z siłą 10 N, kciuk z siłą 12 N, siła zamknięcia chwytu sięga 40 N, a siła uciągu dłoni 80 N.
- Dozowanie siły przez sterowanie momentem Algorytm sterowania momentem Ti5 dzieli zadaną siłę na drobne kroki przy kruchych, miękkich lub nieregularnych przedmiotach.
- Skoordynowane sterowanie wieloma stawami Kilka stawów porusza się razem na jedno polecenie, więc naturalne gesty nie wymagają programowania staw po stawie.
- 7.4 V, szczytowo 3 A Dłoń pobiera 0.1 A w spoczynku i do 3 A z zasilania 7.4 V, co odpowiada robotom zasilanym z akumulatorów.
- Do pracy z ramionami Ti5 Ti5 zaprojektowało dłoń do pracy z własnymi ramionami współpracującymi serii ARM i EBLM.


Opis
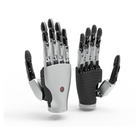
Ti5 Intelligent Bionic Hand to pięciopalczasta bioniczna dłoń robotyczna Ti5 Robotics z linii Cool Hand, zbudowana jako precyzyjny efektor końcowy dla robotów humanoidalnych, ramion współpracujących i badań nad manipulacją. Sześć niezależnych napędów porusza palcami, a kciuk porusza się w dwóch kierunkach, co zapewnia opozycję, na której opierają się chwytanie, chwyt szczypcowy i trzymanie. Cała dłoń waży 480 g.
Jej wymiary są zbliżone do ludzkiej dłoni: śródręcze o szerokości 80 mm, maksymalna szerokość 132 mm, długość całkowita 205 mm wraz z palcami o długości 97 mm oraz 132 mm od nasady kciuka do dolnej krawędzi dłoni. Czubki palców naciskają z siłą 10 N, palce dociskają na boki z siłą 8 N, kciuk z siłą 12 N, siła zamknięcia chwytu sięga 40 N, a siła uciągu dłoni 80 N, więc ta sama dłoń radzi sobie zarówno z lekkim chwytem szczypcowym, jak i z mocnym chwytem siłowym.
Algorytm sterowania momentem Ti5 dzieli zadaną siłę na drobne kroki przy kruchych, miękkich lub nieregularnych przedmiotach, a skoordynowane sterowanie wieloma stawami porusza kilkoma palcami jednocześnie na jedno polecenie, więc naturalne gesty nie wymagają programowania staw po stawie. Obie funkcje opierają się na własnej technologii sterowania z wykrywaniem ruchu firmy Ti5. Zapotrzebowanie na energię jest niewielkie: 7.4 V, 0.1 A w spoczynku i maksymalnie 3 A, co odpowiada zarówno platformom zasilanym z akumulatorów, jak i zasilaczowi laboratoryjnemu.
Ti5 buduje tę dłoń z myślą o produkcji przemysłowej, badaniach i edukacji, usługach komercyjnych i rehabilitacji medycznej i zaprojektowało ją do pracy z własnymi ramionami współpracującymi serii ARM i EBLM. Interfejs komunikacyjny, strona dłoni i mocowanie do innych ramion są potwierdzane w wycenie. Zapraszamy do porównania z pozostałymi naszymi zręcznymi dłońmi robotycznymi.
Najważniejsze możliwości
- Sześć niezależnych napędów: Każdy palec porusza się samodzielnie, a kciuk w dwóch kierunkach, co zapewnia opozycję potrzebną do chwytania, chwytu szczypcowego i trzymania.
- Rozmiar ludzkiej dłoni przy 480 g: Śródręcze o szerokości 80 mm, maksymalna szerokość 132 mm i długość 205 mm z palcami o długości 97 mm utrzymują dłoń w skali zbliżonej do ludzkiej.
- Siła zamknięcia chwytu 40 N: Czubki palców naciskają z siłą 10 N, kciuk z siłą 12 N, siła zamknięcia chwytu sięga 40 N, a siła uciągu dłoni 80 N.
- Dozowanie siły przez sterowanie momentem: Algorytm sterowania momentem Ti5 dzieli zadaną siłę na drobne kroki przy kruchych, miękkich lub nieregularnych przedmiotach.
- Skoordynowane sterowanie wieloma stawami: Kilka stawów porusza się razem na jedno polecenie, więc naturalne gesty nie wymagają programowania staw po stawie.
- 7.4 V, szczytowo 3 A: Dłoń pobiera 0.1 A w spoczynku i do 3 A z zasilania 7.4 V, co odpowiada robotom zasilanym z akumulatorów.
- Do pracy z ramionami Ti5: Ti5 zaprojektowało dłoń do pracy z własnymi ramionami współpracującymi serii ARM i EBLM.
Ten model oferujemy na podstawie indywidualnej wyceny. Konfiguracja, akcesoria, zakres integracji i harmonogram dostawy wpływają na ostateczną kwotę, dlatego cenę potwierdzamy dla każdego projektu, zamiast podawać ją w cenniku.
Zakup w Robotix Market
Produkt jest nowy i pochodzi ze sprawdzonych kanałów dystrybucji; dostarczamy go na cały świat z gwarancją producenta. Wsparcie techniczne koordynujemy z siecią serwisową producenta. Zakres wdrożenia, konfiguracja i podział odpowiedzialności za uruchomienie są uzgadniane w ramach wyceny — instalacja i uruchomienie nie są wliczone w cenę produktu.
Funkcje
Dane techniczne
| Marka | Ti5 Robotics |
|---|---|
| Model | Intelligent Bionic Hand (seria Cool Hand) |
| Palce | 5 |
| Stopnie swobody | 6 |
| Napęd | 6 wewnętrznych napędów; każdy palec porusza się niezależnie, kciuk w dwóch kierunkach |
| Masa | 480 g |
| Szerokość śródręcza | 80 mm |
| Maks. szerokość dłoni | 132 mm |
| Długość całkowita z palcami | 205 mm |
| Długość palców | 97 mm |
| Od nasady kciuka do dolnej krawędzi dłoni | 132 mm |
| Siła czubka palca | 10 N |
| Boczna siła palca | 8 N |
| Siła kciuka | 12 N |
| Siła zamknięcia chwytu | 40 N |
| Siła uciągu dłoni | 80 N |
| Napięcie robocze | 7.4 V |
| Prąd spoczynkowy | 0.1 A |
| Maks. prąd | 3 A |
| Sterowanie | Algorytm sterowania momentem do dozowania siły; skoordynowane sterowanie wieloma stawami; sterowanie z wykrywaniem ruchu |
| Rodzaje chwytu | Chwytanie, chwyt szczypcowy, trzymanie |
| Współpracujące ramiona | Ramiona współpracujące Ti5 serii ARM i EBLM |
| Interfejs komunikacyjny | Do potwierdzenia w ofercie |
| Interfejs montażowy | Do potwierdzenia w ofercie |
| Strona dłoni | Do potwierdzenia w ofercie |
Zastosowania
Najczęściej zadawane pytania
Oferujemy ją na podstawie indywidualnej wyceny: konfigurację, liczbę sztuk i dostawę ustalamy dla każdego projektu.
Sześć, z sześciu wewnętrznych napędów. Każdy palec porusza się niezależnie, a kciuk w dwóch kierunkach.
Siła czubka palca wynosi 10 N, boczna siła palca 8 N, siła kciuka 12 N, siła zamknięcia chwytu 40 N, a siła uciągu dłoni 80 N.
Waży 480 g; śródręcze ma szerokość 80 mm, maksymalna szerokość wynosi 132 mm, a długość całkowita 205 mm wraz z palcami o długości 97 mm.
Pracuje przy napięciu 7.4 V, pobierając 0.1 A w spoczynku i maksymalnie 3 A, co odpowiada zarówno robotom humanoidalnym zasilanym z akumulatorów, jak i stanowiskom laboratoryjnym.
Ti5 zaprojektowało ją do pracy z własnymi ramionami współpracującymi serii ARM i EBLM. Interfejs komunikacyjny, strona dłoni i mocowanie do Państwa ramienia są potwierdzane w wycenie.
Ostatnio oglądane
Nie oglądali Państwo jeszcze żadnych produktów.