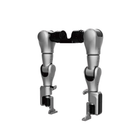
- 10 kg na ramię Każde siedmioosiowe ramię przenosi obciążenie 10 kg – najwyższe w dwuramiennej serii Ti5.
- Czternaście osi z przekładniami falowymi Jeden silnik przegubu na każdy stopień swobody, każdy z przekładnią falową i 18-bitowym enkoderem przegubu.
- 411 N·m w najmocniejszym przegubie Maksymalny moment pojedynczego przegubu wynosi 411 N·m dla najmocniejszej osi i nie jest jednolitą wartością dla całego łańcucha.
- Rozpiętość 2,013 mm, 32 kg brutto Największy zasięg i najcięższa konstrukcja spośród trzech dwuramiennych modeli, przy maksymalnym obwodzie ramienia 160 mm.
- Sterowanie przez CAN lub EtherCAT Napędy przegubów pracują w sieci CAN lub EtherCAT, dłonie w RS-485 lub CAN, z opcjonalnym interfejsem Ethernet do komputera nadrzędnego.
- Opcjonalne czujniki, moc obliczeniowa i zasilanie Można skonfigurować dwa sześciowymiarowe czujniki siły, dwie kamery głębi RealSense D405 na nadgarstkach, komputer Jetson Orin Nano 8G z możliwością rozbudowy do zestawu AGX Orin 64G oraz akumulator 48 V 10 Ah o znamionowym czasie pracy trzech godzin.
- Model URDF przed dostawą Dokument struktury w standardowym formacie URDF jest przekazywany po podpisaniu umowy i przed dostawą maszyny, dzięki czemu symulację i planowanie ruchu można rozpocząć wcześniej.


Opis
Ti5 A10-1 to dwuręczny tułów: dwa siedmioosiowe ramiona połączone w jeden zespół o czternastu osiach, zaprojektowany na obciążenie 10 kg na ramię, z rozpiętością 2,013 mm od końca do końca i masą brutto 32 kg. Jest przeznaczony do integracji, a nie do samego włączenia — to para ramion, którą zespół montuje na własnym korpusie, podstawie lub stanowisku testowym.
Każdy stopień swobody ma własny silnik przegubu, łącznie czternaście, a każdy z nich zbudowano wokół przekładni falowej i 18-bitowego enkodera przegubu. Maksymalny moment pojedynczego przegubu wynosi 411 N·m; wartość ta opisuje najmocniejszą oś łańcucha, a nie jednolity parametr dla wszystkich czternastu. Przeguby są sterowane przez CAN lub EtherCAT, dłonie przez RS-485 lub CAN, a interfejs Ethernet do komputera nadrzędnego jest dostępny opcjonalnie.
W rodzinie dwuramiennych systemów Ti5 model A10-1 jest wersją ciężką. Podczas gdy model A3-0 przenosi 3 kg na ramię, a model A5-1 przenosi 5 kg, model A10-1 przenosi 10 kg przy największej rozpiętości i najgrubszym przekroju ramienia spośród trzech modeli, z maksymalnym obwodem ramienia 160 mm. Standardowe efektory końcowe to uniwersalny zacisk kulowy i zacisk hakowy; opcja zręcznej dłoni robotycznej, oferowana w lżejszych modelach, nie znajduje się na liście konfiguracji tego modelu.
Pozostała część platformy jest modułowa. Dwa sześciowymiarowe czujniki siły, dwie kamery głębi Intel RealSense D405 na nadgarstkach, komputer Jetson Orin Nano 8G z możliwością rozbudowy do zestawu deweloperskiego AGX Orin 64G oraz akumulator 48 V 10 Ah o znamionowym czasie pracy trzech godzin to opcje konfigurowalne, dzięki czemu grupa badawcza może zacząć od samych ramion pod własnym sterownikiem, a czujniki dodać później. Dokument struktury URDF jest przekazywany po podpisaniu umowy i przed dostawą maszyny.
Najważniejsze możliwości
- 10 kg na ramię: Każde siedmioosiowe ramię przenosi obciążenie 10 kg – najwyższe w dwuramiennej serii Ti5.
- Czternaście osi z przekładniami falowymi: Jeden silnik przegubu na każdy stopień swobody, każdy z przekładnią falową i 18-bitowym enkoderem przegubu.
- 411 N·m w najmocniejszym przegubie: Maksymalny moment pojedynczego przegubu wynosi 411 N·m dla najmocniejszej osi i nie jest jednolitą wartością dla całego łańcucha.
- Rozpiętość 2,013 mm, 32 kg brutto: Największy zasięg i najcięższa konstrukcja spośród trzech dwuramiennych modeli, przy maksymalnym obwodzie ramienia 160 mm.
- Sterowanie przez CAN lub EtherCAT: Napędy przegubów pracują w sieci CAN lub EtherCAT, dłonie w RS-485 lub CAN, z opcjonalnym interfejsem Ethernet do komputera nadrzędnego.
- Opcjonalne czujniki, moc obliczeniowa i zasilanie: Można skonfigurować dwa sześciowymiarowe czujniki siły, dwie kamery głębi RealSense D405 na nadgarstkach, komputer Jetson Orin Nano 8G z możliwością rozbudowy do zestawu AGX Orin 64G oraz akumulator 48 V 10 Ah o znamionowym czasie pracy trzech godzin.
- Model URDF przed dostawą: Dokument struktury w standardowym formacie URDF jest przekazywany po podpisaniu umowy i przed dostawą maszyny, dzięki czemu symulację i planowanie ruchu można rozpocząć wcześniej.
Ten model oferujemy na podstawie indywidualnej wyceny. Konfiguracja, akcesoria, zakres integracji i harmonogram dostawy wpływają na ostateczną kwotę, dlatego cenę potwierdzamy dla każdego projektu, zamiast podawać ją w cenniku.
Zakup w Robotix Market
Urządzenie jest fabrycznie nowe, pochodzi ze sprawdzonych kanałów dystrybucji i dostarczamy je na cały świat z gwarancją producenta. Wsparcie techniczne koordynujemy z siecią serwisową producenta. Zakres wdrożenia, konfigurację oraz podział odpowiedzialności za uruchomienie uzgadniamy w ramach wyceny — instalacja i uruchomienie nie są wliczone w cenę produktu.
Funkcje
Dane techniczne
| Marka | Ti5 Robotics |
|---|---|
| Model | Ti5-A10-1, dwuramienna wersja standardowa |
| Typ produktu | Dwuramienna platforma manipulacyjna o czternastu osiach |
| Łączna liczba stopni swobody | 14 |
| Stopnie swobody na ramię | 7 |
| Udźwig jednego ramienia | 10 kg |
| Rozpiętość ramion | 2,013 mm |
| Maksymalny obwód ramienia | 160 mm |
| Masa brutto | 32 kg |
| Układ konstrukcyjny | Wewnętrzne elementy konstrukcyjne |
| Silniki przegubów | 14 |
| Maksymalny moment przegubu | 411 N·m (najmocniejszy pojedynczy przegub) |
| Przekładnia przegubu | Falowa |
| Rozdzielczość enkodera przegubu | 18 bitów |
| Interfejs napędów przegubów | CAN / EtherCAT |
| Protokoły komunikacyjne | Przeguby CAN lub EtherCAT; dłoń RS-485 lub CAN |
| Interfejs komputera nadrzędnego | Ethernet (opcja) |
| Standardowe efektory końcowe | Uniwersalny zacisk kulowy / zacisk hakowy |
| Czujniki siły (opcja) | Dwa sześciowymiarowe czujniki siły, model M3552D1 z interfejsem M8123B2.232 |
| Wizja (opcja) | Dwie kamery głębi Intel RealSense D405 na nadgarstkach |
| Moduł obliczeniowy (opcja) | Jetson Orin Nano 8G z możliwością rozbudowy do Jetson AGX Orin 64G Developer Kit |
| Akumulator (opcja) | 48 V 10 Ah, znamionowy czas pracy 3 h |
| Materiały konstrukcyjne | Stop aluminium, stal nierdzewna |
| Materiały obudowy | Stop aluminium, ABS z włóknem szklanym, guma |
| Dokumentacja | Dokument struktury w standardowym formacie URDF, przekazywany po podpisaniu umowy i przed dostawą maszyny |
| Opcja zręcznej dłoni | Do potwierdzenia w ofercie |
| Cena | Wyłącznie na podstawie wyceny |
Zastosowania
Najczęściej zadawane pytania
Łącznie czternaście, po siedem na ramię, napędzanych przez czternaście silników przegubów z przekładniami falowymi i 18-bitowymi enkoderami.
Udźwigiem i skalą. Model A10-1 przenosi 10 kg na ramię wobec 5 kg w modelu A5-1 i 3 kg w modelu A3-0, przy rozpiętości 2,013 mm, maksymalnym obwodzie ramienia 160 mm i masie brutto 32 kg. Jego standardowe efektory końcowe to zaciski kulowe i hakowe zamiast zręcznej dłoni robotycznej oferowanej dla lżejszych modeli.
Napędy przegubów komunikują się przez CAN lub EtherCAT, a dłonie przez RS-485 lub CAN. Interfejs Ethernet do sterownika nadrzędnego jest dostępny opcjonalnie.
Nie. Dwa sześciowymiarowe czujniki siły, dwie kamery głębi Intel RealSense D405 na nadgarstkach, moduł obliczeniowy Jetson Orin Nano 8G z możliwością rozbudowy do AGX Orin 64G oraz akumulator 48 V 10 Ah to opcje konfigurowalne, które należy wskazać przy składaniu zamówienia.
Tak. Dokument struktury w standardowym formacie URDF jest przekazywany po podpisaniu umowy i przed dostawą maszyny – właśnie tego potrzebują narzędzia do symulacji i planowania ruchu.
System oferujemy na podstawie indywidualnej wyceny: konfigurację, liczbę sztuk i dostawę potwierdzamy dla każdego projektu, a cenę określamy w wycenie.
Ostatnio oglądane
Nie oglądali Państwo jeszcze żadnych produktów.