- 44 N·m znamionowo, 160 N·m szczytowo Wyróżniony szczytowy moment rodziny dotyczy tego modułu i warunków krótkotrwałych, a nie pracy ciągłej.
- 80 obr./min znamionowo przy przełożeniu 22:1 Prędkość szczytowa wynosi 130 obr./min, a prędkość bez obciążenia 141 obr./min (±10 %); każda z tych wartości jest odrębna od znamionowej.
- Średnica 100 mm, masa 1,197 g Długość osiowa wynosi 61.7 mm (±0.5), a otwór przelotowy 7.5 mm – to największe gabaryty w rodzinie.
- Moc znamionowa 370 W Luz wynosi 11.4 arcmin, a moment bezwładności wirnika silnika 60.6 kg·mm² – jako dane wejściowe do symulacji.
- 11 A znamionowo, 55 A szczytowo przy 48 V Rezystancja 0.179 Ω, indukcyjność 0.244 mH, stała siły przeciwelektromotorycznej 10.8 V/krpm i czternaście par biegunów określają parametry elektryczne.
- Dwa enkodery, CAN FD lub EtherCAT Rozdzielczość wynosi 17 i 19 bitów, a w tym modelu oznaczono je jako pierścień wewnętrzny i zewnętrzny; przyporządkowanie należy sprawdzić na rysunku.
- Drążone prowadzenie przewodów i mocowanie zaciskowe Dla rodziny dostępne są rysunki sprzętu i kod źródłowy sterowników, a wymiar otworu przelotowego jest właściwy dla tego modułu.

Opis
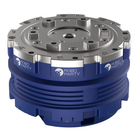
ROMOMO 10062 to największy moduł w rodzinie modułów przegubowych RoboParty i to właśnie on odpowiada za szczytowy moment 160 N·m humanoidów producenta. Moment znamionowy wynosi 44 N·m (±5 %) przy 80 obr./min i przełożeniu 22:1, prędkość szczytowa – 130 obr./min, zmierzona masa prototypu – 1,197 g, a gabaryty to 100 mm średnicy zewnętrznej i 61.7 mm (±0.5) długości osiowej, z otworem przelotowym 7.5 mm.
Wartość 160 N·m dotyczy wyłącznie tego modelu i wyłącznie warunków krótkotrwałych: nie jest to wartość ciągła ani moment każdego przegubu robota zbudowanego z modułów tej rodziny. Pracę ciągłą dobiera się na podstawie wartości znamionowych z określonym cyklem pracy. Dalsze dane ruchowe: prędkość bez obciążenia 141 obr./min (±10 %), moc znamionowa 370 W (±5 %) i luz 11.4 arcmin.
Pod względem elektrycznym moduł pobiera przy zasilaniu 48 V prąd znamionowy 11 A (±5 %) i prąd szczytowy 55 A (±10 %), przy rezystancji międzyfazowej 0.179 Ω w 20 °C, indukcyjności międzyfazowej 0.244 mH, stałej siły przeciwelektromotorycznej 10.8 V/krpm i czternastu parach biegunów — to znacznie mocniejsze zasilanie niż 2 A prądu znamionowego w małym module 6562. Sprzężenie zwrotne zapewniają dwa enkodery, 17-bitowy i 19-bitowy, oznaczone w tym modelu jako pierścień wewnętrzny i zewnętrzny, z komunikacją CAN FD lub EtherCAT. Moment bezwładności wirnika silnika wynosi 60.6 kg·mm². Stała momentu wynosi 0.163 N·m/A; jej konwencję odniesienia potwierdzamy w ofercie, zanim posłuży ona do obliczania momentu na podstawie prądu.
Moduły ROMOMO to własne aktuatory RoboParty, ta sama rodzina, która pracuje w humanoidach ROBOTO 01 producenta. Rodzina jest zaprojektowana do mocowania zaciskowego i prowadzenia przewodów przez drążone wyjście, z dostępem do rysunków sprzętu i kodu źródłowego sterowników. Wymiary otworu przelotowego i szczegóły montażu różnią się w zależności od modelu i potwierdzamy je na podstawie rysunku tego modułu. Izolacja jest klasy F (155 °C) – to klasa izolacji, a nie temperatura otoczenia podczas pracy; stopień ochrony i ewentualną certyfikowaną funkcję bezpieczeństwa potwierdzamy w ofercie.
Najważniejsze możliwości
- 44 N·m znamionowo, 160 N·m szczytowo: Wyróżniony szczytowy moment rodziny dotyczy tego modułu i warunków krótkotrwałych, a nie pracy ciągłej.
- 80 obr./min znamionowo przy przełożeniu 22:1: Prędkość szczytowa wynosi 130 obr./min, a prędkość bez obciążenia 141 obr./min (±10 %); każda z tych wartości jest odrębna od znamionowej.
- Średnica 100 mm, masa 1,197 g: Długość osiowa wynosi 61.7 mm (±0.5), a otwór przelotowy 7.5 mm – to największe gabaryty w rodzinie.
- Moc znamionowa 370 W: Luz wynosi 11.4 arcmin, a moment bezwładności wirnika silnika 60.6 kg·mm² – jako dane wejściowe do symulacji.
- 11 A znamionowo, 55 A szczytowo przy 48 V: Rezystancja 0.179 Ω, indukcyjność 0.244 mH, stała siły przeciwelektromotorycznej 10.8 V/krpm i czternaście par biegunów określają parametry elektryczne.
- Dwa enkodery, CAN FD lub EtherCAT: Rozdzielczość wynosi 17 i 19 bitów, a w tym modelu oznaczono je jako pierścień wewnętrzny i zewnętrzny; przyporządkowanie należy sprawdzić na rysunku.
- Drążone prowadzenie przewodów i mocowanie zaciskowe: Dla rodziny dostępne są rysunki sprzętu i kod źródłowy sterowników, a wymiar otworu przelotowego jest właściwy dla tego modułu.
Ten model oferujemy na podstawie indywidualnej wyceny. Konfiguracja, akcesoria, zakres integracji i harmonogram dostawy wpływają na ostateczną kwotę, dlatego cenę potwierdzamy dla każdego projektu, zamiast podawać ją w cenniku.
Zakup w Robotix Market
Produkt jest nowy i pochodzi ze sprawdzonych kanałów dystrybucji; dostarczamy go na cały świat z gwarancją producenta. Wsparcie techniczne koordynujemy z siecią serwisową producenta. Zakres wdrożenia, konfiguracja i podział odpowiedzialności za uruchomienie są uzgadniane w ramach wyceny — instalacja i uruchomienie nie są wliczone w cenę produktu.
Funkcje
Dane techniczne
| Marka | RoboParty |
|---|---|
| Producent | RoboParty |
| Model | ROMOMO 10062 |
| Typ produktu | Moduł przegubowy robota (zintegrowany aktuator) |
| Moment znamionowy | 44 N·m ±5 % |
| Moment szczytowy | 160 N·m (krótkotrwale) |
| Prędkość znamionowa | 80 obr./min |
| Prędkość szczytowa | 130 obr./min |
| Prędkość bez obciążenia | 141 obr./min ±10 % |
| Przełożenie | 22:1 |
| Moc znamionowa | 370 W ±5 % |
| Luz kątowy | 11.4 arcmin |
| Masa | 1,197 g – zmierzona masa prototypu (limit specyfikacji rodziny poniżej 1,260 g) |
| Napięcie znamionowe | 48 V |
| Prąd znamionowy | 11 A ±5 % |
| Prąd szczytowy | 55 A ±10 % |
| Rezystancja międzyfazowa (20 °C) | 0.179 Ω ±5 % |
| Indukcyjność międzyfazowa | 0.244 mH ±10 % |
| Stała siły przeciwelektromotorycznej | 10.8 V/krpm |
| Liczba par biegunów | 14 |
| Stała momentu | 0.163 N·m/A (konwencja odniesienia do potwierdzenia w ofercie) |
| Komunikacja | CAN FD / EtherCAT |
| Sprzężenie zwrotne | Dwa enkodery: 17 bitów pierścień wewnętrzny / 19 bitów pierścień zewnętrzny |
| Średnica zewnętrzna | 100 mm |
| Wymiar osiowy | 61.7 mm ±0.5 |
| Średnica wału drążonego | 7.5 mm |
| Moment bezwładności wirnika silnika | 60.6 kg·mm² |
| Klasa izolacji | F (155 °C) – klasa izolacji, a nie temperatura pracy |
| Budowa | Dwustopniowa przekładnia planetarna, wirnik wewnętrzny |
| Stopień ochrony | Potwierdzamy w ofercie |
| Temperatura otoczenia podczas pracy | Potwierdzamy w ofercie |
| Układ otworów montażowych | Potwierdzamy w ofercie |
| Cena | Wyłącznie na podstawie wyceny |
Zastosowania
Najczęściej zadawane pytania
To największy zintegrowany moduł przegubowy w rodzinie ROMOMO firmy RoboParty, o momencie znamionowym 44 N·m z tolerancją 5 %, momencie szczytowym 160 N·m, prędkości znamionowej 80 obr./min i przełożeniu 22:1.
Nie. RoboParty określa parametry szczytowe jako warunki krótkotrwałe, dlatego pracę ciągłą dobiera się według momentu znamionowego 44 N·m. Wartość 160 N·m dotyczy ponadto konkretnie tego modułu, a nie każdego przegubu robota zbudowanego z tej rodziny.
To najcięższy moduł: 44 N·m znamionowo wobec 14 N·m w modelu 8462 i 10 N·m w modelu 6562, średnica zewnętrzna 100 mm wobec 65 mm w modelu 6562 oraz 1,197 g wobec 779.4 g i 533.1 g. Pobiera też 11 A prądu znamionowego, podczas gdy model 6562 pobiera 2 A.
Dwa enkodery o rozdzielczości 17 i 19 bitów, z komunikacją CAN FD lub EtherCAT. W tym modelu oba pierścienie oznaczono jako wewnętrzny i zewnętrzny, dlatego przed dokładniejszą interpretacją interfejsu należy sprawdzić przyporządkowanie na rysunku.
Najpierw należy potwierdzić podstawę. Dla tego modułu wynosi ona 0.163 N·m/A, a dla mniejszego modelu 6562 – 2.37 N·m/A, dlatego punkt odniesienia i konwencję pomiaru każdej z tych wartości potwierdzamy w ofercie, zanim którakolwiek trafi do modelu silnika.
Moduł oferujemy na podstawie indywidualnej wyceny: dokładny model, interfejs sterowania, dostarczane okablowanie, wersję dokumentacji i przewidywany tryb pracy potwierdzamy dla każdego projektu.
Ostatnio oglądane
Nie oglądali Państwo jeszcze żadnych produktów.