- Percepcja PRO: RPLIDAR S2 + OAK-D Pro Ulepszony LiDAR i kamera RGB-D w porównaniu ze standardowym ROSbot 3 zapewniają dokładniejszy SLAM, nawigację z uwzględnieniem głębi i niezawodne działanie przy zmiennym oświetleniu.
- Niezależne enkodery kół Enkodery kwadraturowe na każdym z 4 silników DC zapewniają precyzyjną odometrię na potrzeby lokalizacji i nawigacji opartej na Nav2.
- Pokładowy komputer Raspberry Pi 5 Pi 5 z 8 GB RAM obsługuje stos nawigacyjny ROS 2, sterowniki czujników i zadania percepcji, a Wi-Fi 802.11ac 5 GHz umożliwia zdalną obsługę w czasie rzeczywistym.
- IMU Bosch BNO055 + czujniki ToF VL53L0X Zintegrowana jednostka inercyjna (IMU) i czujniki zbliżeniowe ToF dostarczają informacji o orientacji i przeszkodach z bliskiej odległości, wspierając bezpieczną nawigację w pomieszczeniach.
- Kompaktowe wymiary podstawy 200 × 233 mm Małe aluminiowe podwozie pozwala prowadzić eksperymenty na korytarzach, w salach lekcyjnych i na niewielkich arenach testowych — bez osobnego laboratorium robotyki.
- Do 5 godzin pracy na akumulatorze Trzy zabezpieczone akumulatory Li-ion 3,500 mAh zapewniają 1.5–5 godzin pracy, co wystarcza na długie sesje laboratoryjne i iteracyjne testy autonomii.

Opis
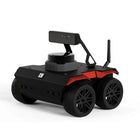
Husarion ROSbot 3 PRO to kompaktowy bezzałogowy pojazd naziemny do pracy w pomieszczeniach, zaprojektowany specjalnie z myślą o tworzeniu oprogramowania w ROS 2, badaniach nad SLAM i eksperymentach z nawigacją autonomiczną. Od standardowej wersji ROSbot 3 odmianę PRO odróżnia rozbudowany zestaw percepcyjny: lżejsze czujniki modelu bazowego zastąpiono skanerem 2D LiDAR Slamtec RPLIDAR S2 i kamerą RGB-D Luxonis OAK-D Pro. Zespoły zyskują dzięki temu dokładniejsze mapowanie, percepcję z informacją o głębi oraz stabilniejsze działanie przy zmiennym oświetleniu i w otoczeniu powierzchni odbijających światło. Napęd na 4 koła wykorzystuje silniki DC z niezależnymi enkoderami kwadraturowymi na każdym kole, które dostarczają precyzyjnych danych odometrycznych dla lokalizacji i nawigacji.
Za obliczenia odpowiada Raspberry Pi 5 z 8 GB RAM i kartą microSD 64 GB, a zdalne sterowanie i komunikację ROS zapewnia Wi-Fi 802.11ac 2.4/5 GHz. Maksymalna prędkość liniowa wynosi 1.0 m/s, a prędkość obrotowa 420°/s, co plasuje robota w gronie zwinnych platform do zastosowań wewnątrz budynków. Udźwig do 5 kg i od 1.5 do 5 godzin pracy na trzech zabezpieczonych akumulatorach litowo-jonowych wystarczają na pełne zajęcia laboratoryjne i pokazy. Podwozie to konstrukcja z malowanych proszkowo płyt aluminiowych o grubości 1.5 mm i wymiarach 200 × 233 mm — robot pozostaje na tyle kompaktowy, by prowadzić eksperymenty na korytarzach i w salach dydaktycznych, a wieża czujników dodaje 94 mm wysokości na montaż skanera LiDAR i kamery.
Funkcje
Dane techniczne
| Marka | Husarion |
|---|---|
| Model | ROSbot 3 PRO |
| Podwozie | Aluminium malowane proszkowo, 1.5 mm |
| Wymiary (z czujnikami) | 200 × 233 × 197 mm |
| Wymiary (bez czujników) | 200 × 233 × 103 mm |
| Masa (z kamerą i LiDAR-em) | Ok. 2.84 kg |
| Napęd | Silniki DC na 4 kołach z niezależnymi enkoderami kwadraturowymi |
| LiDAR | Slamtec RPLIDAR S2 |
| Kamera RGB-D | Luxonis OAK-D Pro |
| IMU | Bosch BNO055 |
| Czujniki zbliżeniowe | Czujnik time-of-flight VL53L0X |
| Komputer pokładowy | Raspberry Pi 5 (8 GB RAM) |
| Pamięć | Karta microSD 64 GB |
| Wi-Fi | 2.4 / 5 GHz 802.11b/g/n/ac |
| Maks. prędkość liniowa | 1.0 m/s |
| Maks. prędkość obrotowa | 420°/s (7.33 rad/s) |
| Udźwig | Do 5 kg (nie w trybie ciągłym) |
| Akumulator | 3 × 3,500 mAh Li-ion z układami zabezpieczającymi |
| Czas pracy | 1.5–5 godzin (zależnie od obciążenia) |
Zastosowania
Najczęściej zadawane pytania
Cena modelu Husarion ROSbot 3 PRO na Państwa rynku wynosi 18 150 zł. W przypadku większych zamówień lub zamówień projektowych prosimy o kontakt — przygotujemy ofertę dla firm.
ROSbot 3 PRO to kompaktowy robot mobilny do wnętrz, wykorzystywany do programowania w ROS 2, badań nad SLAM i lokalizacją, eksperymentów z nawigacją autonomiczną i edukacji robotycznej — od teleoperacji i wizualizacji czujników po pełną autonomiczną nawigację po punktach i omijanie przeszkód.
Wariant PRO zastępuje standardowe RPLIDAR C1 i OAK-D Lite modelami Slamtec RPLIDAR S2 i Luxonis OAK-D Pro, zapewniając wyższą rozdzielczość LiDAR 2D i lepszą percepcję głębi RGB-D, a tym samym stabilniejszy SLAM i nawigację w złożonych pomieszczeniach lub przy zmiennym oświetleniu.
Sprawdza się w uczelnianych laboratoriach robotyki, instytucjach badawczych i programach edukacyjnych, które potrzebują ustandaryzowanego, gotowego programowo pojazdu UGV do pracy w pomieszczeniach — do tworzenia programów nauczania ROS 2, badań nad SLAM, walidacji stosu nawigacyjnego i iteracyjnych eksperymentów z autonomią.
Tak, Robotix Market wysyła Husarion ROSbot 3 PRO na cały świat. Produkt jest objęty gwarancją producenta udzielaną przez Husarion.
Prosimy o przesłanie zapytania ofertowego lub zakupowego przez stronę Robotix Market. Nasz zespół przekaże cenę, dostępność i szczegóły dostawy do Państwa lokalizacji.
Badawczy UGV do pracy w pomieszczeniach Husarion ROSbot 3 PRO
- Cena regularna
- 18 150,00 zł
- Cena promocyjna
Ostatnio oglądane
Nie oglądali Państwo jeszcze żadnych produktów.