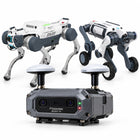
- Wizja, RTK i IMU połączone w jednym module Dwie kamery RGB, pozycjonowanie satelitarne z sieciowym RTK i sześcioosiowy IMU działają razem, dzięki czemu robot nie zależy od jednego źródła.
- Dokładność 1.5 cm w poziomie i 2 cm w pionie Dokładność pozycjonowania w optymalnych warunkach, przy dokładności kursu 0.1° na 1 m bazy antenowej i zimnym starcie poniżej 15 sekund.
- Osiem konstelacji i pasmo L Obsługiwane są BDS, GPS, GLONASS, Galileo, QZSS, NavIC, SBAS i pasmo L w wielu pasmach częstotliwości.
- Wbudowany modem 5G i 4G Modem w wersji globalnej zgodny z 3GPP Release 17 osiąga do 223 Mb/s pobierania i 123 Mb/s wysyłania w 5G NR SA oraz 195 Mb/s pobierania i 75 Mb/s wysyłania w 4G LTE.
- Moc obliczeniowa RK3588 z NPU 6 TOPS Rockchip RK3588 w procesie 8 nm z grafiką Mali-G610, 8 GB LPDDR4X i 32 GB eMMC działa pod Ubuntu 20.04 z ROS 1 Noetic na X30 i ROS 2 Foxy na M20.
- IP67 w obudowie 203 mm Obudowa 203 × 110 × 93 mm jest pyło- i wodoszczelna zgodnie z IP67 i działa w zakresie od −20 °C do +55 °C.
- Jedno złącze do danych i zasilania 12-pinowe męskie złącze lotnicze przenosi 8 pinów Gigabit Ethernet i 4 piny zasilania DC 12–24 V, bez PoE.

Opis
AD4GT-10 to moduł pozycjonowania dla robotów Deep Robotics X30 i M20, który łączy trzy źródła zamiast polegać na jednym: stereowizję z dwóch kamer RGB 1024 × 768, pozycjonowanie satelitarne w technologii sieciowego RTK z obsługą BDS, GPS, GLONASS, Galileo, QZSS, NavIC, SBAS i pasma L oraz sześcioosiowy IMU. W optymalnych warunkach dokładność wynosi 1.5 cm w poziomie i 2 cm w pionie, kurs jest wyznaczany z dokładnością 0.1° na metr bazy antenowej, a zimny start trwa poniżej 15 sekund.
Potrzebne są dwie anteny GNSS rozmieszczone w odległości ponad 35 cm od siebie – jedna nad modułem, druga z tyłu robota – ponieważ to właśnie ta baza pozwala wyznaczyć kurs, a nie tylko pozycję. Poprawki RTK docierają przez sieć komórkową w formacie RTCM; dla lokalizacji bez zasięgu sieci komórkowej możliwe jest, w ramach dostosowania oprogramowania, rozwiązanie PPP-AR z poprawkami z satelitów geostacjonarnych.
To także radio robota. Modem 5G NR SA i 4G LTE w wersji globalnej, zgodny z 3GPP Release 17, obsługuje długą listę pasm i osiąga w sieci 5G do 223 Mb/s przy pobieraniu i 123 Mb/s przy wysyłaniu; ma gniazdo Nano SIM i dwa zarezerwowane złącza antenowe SMA. Za nim pracuje pełnoprawny moduł obliczeniowy: Rockchip RK3588 w procesie 8 nm, grafika Mali-G610, NPU o wydajności odpowiadającej 6 TOPS w INT8, 8 GB LPDDR4X i 32 GB eMMC z systemem Ubuntu 20.04 – ROS 1 Noetic dla X30 i ROS 2 Foxy dla M20.
Obudowa ma wymiary 203 × 110 × 93 mm z tolerancją ±0.2 mm, stopień ochrony IP67 i działa w zakresie od −20 °C do +55 °C; 12-pinowe złącze lotnicze przenosi Gigabit Ethernet i zasilanie przez jedno złącze (bez PoE). Masa i szczytowy pobór prądu są potwierdzane wraz z zamówieniem. Częstotliwości taktowania CPU i GPU również potwierdzamy w ofercie.
Najważniejsze możliwości
- Wizja, RTK i IMU połączone w jednym module: Dwie kamery RGB, pozycjonowanie satelitarne z sieciowym RTK i sześcioosiowy IMU działają razem, dzięki czemu robot nie zależy od jednego źródła.
- Dokładność 1.5 cm w poziomie i 2 cm w pionie: Dokładność pozycjonowania w optymalnych warunkach, przy dokładności kursu 0.1° na 1 m bazy antenowej i zimnym starcie poniżej 15 sekund.
- Osiem konstelacji i pasmo L: Obsługiwane są BDS, GPS, GLONASS, Galileo, QZSS, NavIC, SBAS i pasmo L w wielu pasmach częstotliwości.
- Wbudowany modem 5G i 4G: Modem w wersji globalnej zgodny z 3GPP Release 17 osiąga do 223 Mb/s pobierania i 123 Mb/s wysyłania w 5G NR SA oraz 195 Mb/s pobierania i 75 Mb/s wysyłania w 4G LTE.
- Moc obliczeniowa RK3588 z NPU 6 TOPS: Rockchip RK3588 w procesie 8 nm z grafiką Mali-G610, 8 GB LPDDR4X i 32 GB eMMC działa pod Ubuntu 20.04 z ROS 1 Noetic na X30 i ROS 2 Foxy na M20.
- IP67 w obudowie 203 mm: Obudowa 203 × 110 × 93 mm jest pyło- i wodoszczelna zgodnie z IP67 i działa w zakresie od −20 °C do +55 °C.
- Jedno złącze do danych i zasilania: 12-pinowe męskie złącze lotnicze przenosi 8 pinów Gigabit Ethernet i 4 piny zasilania DC 12–24 V, bez PoE.
Zakup w Robotix Market
Produkt jest nowy i pochodzi ze sprawdzonych kanałów dystrybucji; dostarczamy go na cały świat z gwarancją producenta. Wsparcie techniczne koordynujemy z siecią serwisową producenta. Zakres wdrożenia, konfiguracja i podział odpowiedzialności za uruchomienie są uzgadniane w ramach wyceny — instalacja i uruchomienie nie są wliczone w cenę produktu.
Funkcje
Dane techniczne
| Marka | Fibocom |
|---|---|
| Model | AD4GT-10 |
| Typ produktu | Multimodalny moduł pozycjonowania z fuzją danych (wizja, RTK i IMU) z łącznością komórkową i wbudowaną jednostką obliczeniową |
| Kompatybilne platformy | Deep Robotics X30 i M20 |
| Główny SoC | Rockchip RK3588, proces 8 nm |
| Procesor | 8 rdzeni (4 wydajnościowe + 4 energooszczędne); częstotliwości taktowania do potwierdzenia w ofercie |
| GPU | Mali-G610; częstotliwość taktowania do potwierdzenia w ofercie |
| NPU | Odpowiednik 6 TOPS (INT8) |
| System operacyjny | Ubuntu 20.04 |
| Framework robotyczny | ROS 1 Noetic dla X30; ROS 2 Foxy dla M20 |
| Pamięć RAM | 8 GB LPDDR4X |
| Pamięć masowa | 32 GB pamięci flash eMMC |
| Zasilanie | DC 12–24 V, 2 A; pobór szczytowy do potwierdzenia w ofercie |
| Złącze zasilania | 12-pinowe złącze lotnicze, męskie (8 pinów Gigabit Ethernet + 4 piny zasilania, bez PoE) |
| Złącza antenowe | 1× SMA żeńskie dla GNSS; 2× SMA żeńskie dla sieci komórkowej (zarezerwowane) |
| Karta SIM | Nano SIM, wkładana; alternatywnie wersja do montażu powierzchniowego |
| USB | USB Type-C, USB 2.0 |
| Chłodzenie | Wentylator promieniowy sterowany PWM |
| Łączność komórkowa | 5G NR SA i 4G LTE, wersja globalna, 3GPP Release 17 |
| Pasma 5G NR SA | n1/2/3/5/7/8/12/13/14/18/20/25/26/28/30/38/40/41/48/66/70/71/77/78 |
| Pasma 4G LTE | B1/2/3/4/5/7/8/12/13/14/17/18/19/20/25/26/28/30/34/38/39/40/41/42/43/48/66/71 |
| Maksymalna przepustowość | 5G NR SA 223 Mb/s pobieranie / 123 Mb/s wysyłanie; 4G LTE 195 Mb/s pobieranie / 75 Mb/s wysyłanie |
| Maksymalna moc nadawania | 5G NR klasa 3 (23 dBm ±2 dB); LTE HPUE klasa 2 (26 dBm ±2 dB) |
| Anteny komórkowe | Dwie – jeden główny zestaw TRX i jeden zestaw odbioru zbiorczego RX |
| Typ GNSS | Sieciowy RTK (RTCM) |
| Źródło poprawek | Publiczna sieć komórkowa 4G/5G; PPP-AR z satelitów geostacjonarnych możliwy w ramach dostosowania oprogramowania |
| Konstelacje GNSS | BDS, GPS, GLONASS, Galileo, QZSS, NavIC, SBAS i pasmo L |
| Anteny GNSS | Dwie, rozmieszczone w odległości ponad 35 cm (jedna nad modułem, druga z tyłu robota) |
| Dokładność pozycjonowania | 1.5 cm w poziomie i 2 cm w pionie w optymalnych warunkach |
| Dokładność kursu | 0.1° na 1 m bazy |
| Zimny start | Poniżej 15 sekund |
| Kamery | 2× RGB, 1024 × 768 |
| Pole widzenia kamer | Poziomo 101° × pionowo 73° ±3° przy 1024 × 768 |
| Zakres głębi | 0.20–2 m (2 %) |
| IMU | 6-osiowy (3-osiowy żyroskop, 3-osiowy akcelerometr) |
| Wskaźniki stanu | Dwa dwukolorowe wskaźniki (czerwony/zielony) |
| Funkcje systemowe | Zegar systemowy RTC, sprzętowy watchdog, zabezpieczenie eFuse |
| Wymiary | 203.0 × 110.0 × 93.0 mm (±0.2 mm) |
| Stopień ochrony | IP67 |
| Ochrona ESD | IEC 61000-4-2 klasa 3 (stykowe 6 kV / powietrzne 8 kV) |
| Temperatura pracy | Od −20 °C do +55 °C |
| Temperatura przechowywania | Od −30 °C do +85 °C |
| Wilgotność pracy | 0–90 % |
| Masa | Do potwierdzenia w ofercie |
Zastosowania
Najczęściej zadawane pytania
Trzy źródła są łączone, zamiast polegać tylko na jednym: dwie kamery RGB do wizji, sieciowy RTK z ośmioma konstelacjami satelitów i sześcioosiowy IMU. W optymalnych warunkach dokładność wynosi 1.5 cm w poziomie i 2 cm w pionie.
Jedna antena daje pozycję, dwie – także kurs. Muszą być rozmieszczone w odległości ponad 35 cm, jedna nad modułem i druga z tyłu robota, a to właśnie ta baza daje dokładność kursu 0.1° na metr.
Poprawki RTK zwykle docierają przez sieć 4G lub 5G. Dla lokalizacji bez zasięgu moduł można dostosować programowo tak, aby zamiast tego odbierał poprawki PPP-AR z satelitów geostacjonarnych – prosimy zaznaczyć to przy zamówieniu.
Rockchip RK3588 w procesie 8 nm z grafiką Mali-G610 i NPU o wydajności odpowiadającej 6 TOPS w INT8, z 8 GB LPDDR4X i 32 GB eMMC, pod Ubuntu 20.04 – ROS 1 Noetic na X30 i ROS 2 Foxy na M20.
Masę i szczytowy pobór prądu potwierdzamy na piśmie przed złożeniem zamówienia. Zasilanie i dane korzystają z jednego 12-pinowego męskiego złącza lotniczego, które przenosi Gigabit Ethernet i DC 12–24 V, bez PoE.
Moduł pozycjonowania z fuzją danych Fibocom AD4GT-10 do X30 i M20 kosztuje 21 100 zł na Państwa rynku.
Moduł pozycjonowania z fuzją danych Fibocom AD4GT-10 do X30 i M20
- Cena regularna
- 21 100,00 zł
- Cena promocyjna
Ostatnio oglądane
Nie oglądali Państwo jeszcze żadnych produktów.