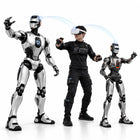
- Widok robota w goglach VR Obraz z kamer robota jest przesyłany do gogli, dzięki czemu operator pracuje z perspektywy robota, zamiast obserwować go z zewnątrz.
- Ruchy głowy i rąk przenoszone na robota Ruchy operatora są śledzone i przekładane na ruchy robota, który patrzy, sięga i gestykuluje tam, gdzie człowiek.
- Równowaga pozostaje zadaniem robota Własne sterowniki robota utrzymują równowagę i limity przegubów, gdy podąża on za operatorem, który kieruje zadaniem, a nie stabilnością.
- Dane demonstracyjne w ciele samego robota Sesje teleoperacji rejestrują przykłady kamerami robota i w przestrzeni jego przegubów, a właśnie na takich danych trenuje się uczenie przez naśladowanie i modele vision-language-action.
- Praca zdalna i w niebezpiecznych miejscach Operator może prowadzić robota przez miejsca, do których człowiek nie powinien lub nie może wejść, pozostając w bezpiecznej odległości.
- Stworzony dla T800 i PM01 Kompatybilność obejmuje robota T800 w wersjach Basic, EDU Open Source, Pro i Max oraz robota PM01, a demonstracje manipulacji wymagają zręcznych dłoni wersji Pro i Max.

Opis
Najszybszym sposobem, by nauczyć humanoida nowego zadania, jest często wykonanie go samodzielnie za pośrednictwem robota. Ucieleśniona teleoperacja (Embodied Teleoperation) to pakiet sterowania, który umożliwia to na robocie EngineAI T800 lub PM01: operator zakłada gogle VR, widzi otoczenie przez kamery robota, porusza się, a robot podąża za nim.
Aby sterowanie było odczuwalne jako bezpośrednie, muszą współdziałać trzy elementy. Obraz z kamer robota jest przesyłany do gogli, dzięki czemu operator widzi to, co widzi robot. Ruchy głowy i rąk są śledzone i przenoszone na robota, który patrzy, sięga i gestykuluje tam, gdzie operator. Z kolei własne sterowniki robota utrzymują go w równowadze, a jego przeguby w bezpiecznych granicach, gdy podąża za operatorem: operator kieruje zadaniem, nie równowagą.
Zespoły kupują go z czterech powodów. Nagrywanie ludzkich demonstracji na prawdziwym robocie to najbardziej bezpośrednia droga do danych dla uczenia przez naśladowanie i modeli VLA (vision-language-action), ponieważ przykłady są rejestrowane w ciele samego robota, jego kamerami i w przestrzeni jego przegubów. Operator może też skierować robota do pracy w miejscach, do których człowiek nie powinien wchodzić, sterować nim na żywo na targach w sposób niedostępny dla żadnej zaprogramowanej wcześniej sekwencji oraz sprawdzić, co sprzęt fizycznie potrafi, zanim powstanie zachowanie autonomiczne, które to wykona.
Pakiet zaprojektowano dla robota T800 w wersjach Basic, EDU Open Source, Pro i Max oraz dla robota PM01. Znaczenie mają tu dłonie: wersje Pro i Max mają zręczne dłonie, dlatego obsługują demonstracje manipulacji, a wersja Basic nie. To, co dostarcza sam pakiet (gogle, kontrolery, trackery, metoda śledzenia, format nagrywania, wymagania dotyczące opóźnień sieci oraz to, czy licencja obejmuje jednego robota czy całą lokalizację), potwierdzamy na piśmie przed złożeniem zamówienia. Sterowanie w czasie rzeczywistym wymaga szybkiej, stabilnej sieci lokalnej, a humanoid sterowany przez człowieka nadal wymaga wyłącznika awaryjnego, osoby asekurującej i wyraźnie wyznaczonych stref wykluczenia.
Najważniejsze możliwości
- Widok robota w goglach VR: Obraz z kamer robota jest przesyłany do gogli, dzięki czemu operator pracuje z perspektywy robota, zamiast obserwować go z zewnątrz.
- Ruchy głowy i rąk przenoszone na robota: Ruchy operatora są śledzone i przekładane na ruchy robota, który patrzy, sięga i gestykuluje tam, gdzie człowiek.
- Równowaga pozostaje zadaniem robota: Własne sterowniki robota utrzymują równowagę i limity przegubów, gdy podąża on za operatorem, który kieruje zadaniem, a nie stabilnością.
- Dane demonstracyjne w ciele samego robota: Sesje teleoperacji rejestrują przykłady kamerami robota i w przestrzeni jego przegubów, a właśnie na takich danych trenuje się uczenie przez naśladowanie i modele vision-language-action.
- Praca zdalna i w niebezpiecznych miejscach: Operator może prowadzić robota przez miejsca, do których człowiek nie powinien lub nie może wejść, pozostając w bezpiecznej odległości.
- Stworzony dla T800 i PM01: Kompatybilność obejmuje robota T800 w wersjach Basic, EDU Open Source, Pro i Max oraz robota PM01, a demonstracje manipulacji wymagają zręcznych dłoni wersji Pro i Max.
Zakup w Robotix Market
Fabrycznie nowy produkt pozyskujemy sprawdzonymi kanałami dystrybucji i wysyłamy na cały świat z gwarancją producenta. Wsparcie techniczne koordynujemy z siecią serwisową producenta. Zakres wdrożenia, konfigurację i podział obowiązków związanych z uruchomieniem uzgadniamy w ramach oferty — instalacja nie jest wliczona w cenę produktu.
Funkcje
Dane techniczne
| Marka | EngineAI |
|---|---|
| Produkt | Ucieleśniona teleoperacja (Embodied Teleoperation) |
| Typ produktu | Pakiet sterowania teleoperacją VR dla robotów humanoidalnych |
| Kompatybilne roboty | Roboty humanoidalne EngineAI T800 i PM01 |
| Kompatybilne wersje T800 | Basic, EDU Open Source, Pro i Max |
| Interfejs operatora | Gogle VR: obraz z kamer robota przesyłany do gogli, ruchy głowy i rąk operatora przenoszone na robota |
| Sterowanie po stronie robota | Własne sterowniki robota utrzymują równowagę i limity przegubów, gdy podąża on za operatorem |
| Typowe zastosowania | Nagrywanie ludzkich demonstracji do uczenia robotów; zadania zdalne i niebezpieczne; występy na żywo; testy platformy przed wdrożeniem autonomii |
| Demonstracje manipulacji | Wymagają zręcznych dłoni, w które wyposażone są T800 Pro i Max, a T800 Basic nie |
| Gogle, kontrolery i trackery | Potwierdzamy w ofercie |
| Metoda śledzenia i funkcje sterowania | Potwierdzamy w ofercie |
| Format nagrywania danych | Potwierdzamy w ofercie |
| Wymagania dotyczące sieci i opóźnień | Potwierdzamy w ofercie |
| Obsługiwane wersje PM01 | Potwierdzamy w ofercie |
| Zakres licencji (na robota lub na lokalizację) | Potwierdzamy w ofercie |
| Dostarczanie aktualizacji | Potwierdzamy w ofercie |
Zastosowania
Najczęściej zadawane pytania
To pakiet sterowania, który pozwala człowiekowi kierować w czasie rzeczywistym humanoidem EngineAI T800 lub PM01 za pomocą gogli VR i widzieć otoczenie z kamer samego robota.
Zaprojektowano go dla robota EngineAI T800 w wersjach Basic, EDU Open Source, Pro i Max oraz dla robota PM01. Obsługę Państwa konkretnej wersji potwierdzamy przed zamówieniem, a prace manipulacyjne wymagają zręcznych dłoni wersji Pro i Max.
Utrzymanie równowagi nie należy do operatora. Własne sterowniki robota utrzymują go w równowadze i w granicach ruchu przegubów, gdy podąża za ruchami operatora. Wyłącznik awaryjny, osoba asekurująca i wyraźnie wyznaczone strefy wykluczenia pozostają jednak niezbędne.
Przed złożeniem zamówienia potwierdzamy na piśmie, czy gogle, kontrolery i trackery są w zestawie, czy też jakie modele muszą Państwo zapewnić we własnym zakresie.
Teleoperacja to jeden ze standardowych sposobów nagrywania demonstracji do uczenia przez naśladowanie, ponieważ dane są rejestrowane w ciele samego robota i jego kamerami. Format nagrywania i dołączone narzędzia potwierdzamy wraz z zamówieniem.
Ucieleśniona teleoperacja EngineAI dla T800 i PM01 kosztuje 60 990 zł na Państwa rynku.
Ucieleśniona teleoperacja EngineAI dla T800 i PM01
- Cena regularna
- 60 990,00 zł
- Cena promocyjna
Ostatnio oglądane
Nie oglądali Państwo jeszcze żadnych produktów.