- Dwa ramiona o 7 stopniach swobody Siedem stopni swobody w każdym ramieniu zapewnia zasięg i orientację, jakich wymagają urządzenia i powierzchnie robocze.
- Cztery skrętne koła Podstawa przemieszcza się między stanowiskami na skrętnych kołach zamiast chodzić, dzięki czemu nakłady konstrukcyjne skupiają się w górnej części ciała.
- Składana dolna część ciała Dolna część ciała składa się, poszerzając zakres pozycji roboczych przy zadaniach nisko i na wysokości.
- Sterowanie całym ciałem z częstotliwością 100 Hz Kontroler wytrenowany metodą uczenia ze wzmocnieniem w symulacji sto razy na sekundę przekształca cele w przestrzeni zadania w cele dla przegubów i prędkości kół.
- Orkiestrator przepływu pracy Warstwa wizyjno-językowa wybiera kolejną czynność i prowadzi tekstową pamięć obserwacji, takich jak stan maszyn i liczba sztuk.
- Odzyskiwanie po błędach Ponowienie chwytu, skorygowanie przerwanej operacji i reakcja na upuszczony przedmiot należą do realizacji długiego przepływu pracy.
- Nauka z nagrań wideo z ludźmi Unified Robot Representation opisuje ruch jako pozy w przestrzeni zadania, dzięki czemu nagrania ludzi wstępnie trenują politykę, którą następnie dopasowują demonstracje robota.

Opis
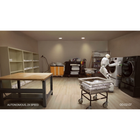
Taku to kołowy półhumanoid firmy Dyna Robotics, zaprezentowany jako platforma sprzętowa dla jej fizycznego agenta Dyna-2.1. Dwa ramiona o siedmiu stopniach swobody każde osadzono na korpusie o ludzkich kształtach, nad podstawą z czterema skrętnymi kołami, a składana dolna część ciała poszerza zakres pozycji roboczych przy zadaniach nisko i na wysokości. Gabaryty korpusu są zbliżone do przeciętnego człowieka i właśnie dzięki temu ruchy ludzkiego nadgarstka, łokcia i klatki piersiowej mogą służyć jako materiał treningowy.
Obie nazwy oznaczają co innego i przy specyfikowaniu systemu warto je rozróżniać: Taku to robot, a Dyna-2.1 to agent, który nim steruje. Agent dzieli się na trzy warstwy. Kontroler całego ciała, wytrenowany metodą uczenia ze wzmocnieniem w symulacji, z częstotliwością 100 Hz przekształca cele w przestrzeni zadania w cele dla przegubów i prędkości kół. Polityka działań Dyna-2 generuje trajektorie dla umiejętności fizycznych. Orkiestrator przepływu pracy oparty na modelu wizyjno-językowym działa w wolniejszym takcie i decyduje, co ma się wydarzyć dalej.
To rozdzielenie sprawia, że demonstracyjny przepływ pracy Taku to cała pralnia przemysłowa, a nie pojedyncza sztuczka. Taku pracuje między pralkami, suszarkami, stołem do składania i regałami, a ponieważ maszyny kończą cykle w różnym czasie, składanie trzeba czasem wstrzymać na czas obsługi innego stanowiska. Orkiestrator śledzi postęp dzięki tekstowej pamięci tego, co zaobserwował, na przykład stanu maszyn czy liczby złożonych ręczników, i może wybrać kolejną czynność nawet wtedy, gdy informacja nie znajduje się już przed kamerą. Odzyskiwanie sprawności po błędach traktowane jest jako wymóg: ponowienie chwytu, skorygowanie przerwanej operacji, reakcja na upuszczony przedmiot.
Trening wykorzystuje Unified Robot Representation, która opisuje ruch jako pozy w przestrzeni zadania wspólne dla nagrań ludzi i demonstracji robota, dzięki czemu nagrania wideo z ludźmi mogą wstępnie wytrenować politykę, którą dane specyficzne dla robota dopasowują następnie do tego korpusu. Wymiary, masa, udźwig, zasięg roboczy, prędkość jazdy i czas pracy są potwierdzane przed złożeniem zamówienia. Które procedury są obsługiwane, jak mierzy się wydajność i jakiego nadzoru wymaga praca robota, warto ustalić na piśmie.
Kluczowe możliwości
- Dwa ramiona o 7 stopniach swobody: Siedem stopni swobody w każdym ramieniu zapewnia zasięg i orientację, jakich wymagają urządzenia i powierzchnie robocze.
- Cztery skrętne koła: Podstawa przemieszcza się między stanowiskami na skrętnych kołach zamiast chodzić, dzięki czemu nakłady konstrukcyjne skupiają się w górnej części ciała.
- Składana dolna część ciała: Dolna część ciała składa się, poszerzając zakres pozycji roboczych przy zadaniach nisko i na wysokości.
- Sterowanie całym ciałem z częstotliwością 100 Hz: Kontroler wytrenowany metodą uczenia ze wzmocnieniem w symulacji sto razy na sekundę przekształca cele w przestrzeni zadania w cele dla przegubów i prędkości kół.
- Orkiestrator przepływu pracy: Warstwa wizyjno-językowa wybiera kolejną czynność i prowadzi tekstową pamięć obserwacji, takich jak stan maszyn i liczba sztuk.
- Odzyskiwanie po błędach: Ponowienie chwytu, skorygowanie przerwanej operacji i reakcja na upuszczony przedmiot należą do realizacji długiego przepływu pracy.
- Nauka z nagrań wideo z ludźmi: Unified Robot Representation opisuje ruch jako pozy w przestrzeni zadania, dzięki czemu nagrania ludzi wstępnie trenują politykę, którą następnie dopasowują demonstracje robota.
Ten model oferujemy na podstawie indywidualnej wyceny. Konfiguracja, akcesoria, zakres integracji i harmonogram dostawy wpływają na ostateczną kwotę, dlatego cenę potwierdzamy dla każdego projektu, zamiast podawać ją w cenniku.
Zakup w Robotix Market
Produkt jest nowy i pochodzi ze sprawdzonych kanałów dystrybucji; dostarczamy go na cały świat z gwarancją producenta. Wsparcie techniczne koordynujemy z siecią serwisową producenta. Zakres wdrożenia, konfiguracja i podział odpowiedzialności za uruchomienie są uzgadniane w ramach wyceny — cena produktu nie obejmuje instalacji w Państwa obiekcie.
Funkcje
Dane techniczne
| Marka | DYNA |
|---|---|
| Producent | Dyna Robotics |
| Model | Taku |
| Typ produktu | Kołowy robot półhumanoidalny do manipulacji mobilnej |
| Ramiona | Dwa ramiona, każde o 7 stopniach swobody |
| Podstawa | Cztery skrętne koła |
| Dolna część ciała | Składana, do niskich i wysokich pozycji roboczych |
| Napędy ramion | Napędy planetarne o niskim przełożeniu |
| Agent | Dyna-2.1, obejmujący kontroler całego ciała, politykę działań Dyna-2 i wizyjno-językowy orkiestrator przepływu pracy |
| Częstotliwość sterowania | Kontroler całego ciała 100 Hz |
| Trening kontrolera | Uczenie ze wzmocnieniem w symulacji |
| Reprezentacja ruchu | Unified Robot Representation w pozach przestrzeni zadania |
| Zademonstrowany przepływ pracy | Pralnia przemysłowa z pralkami, suszarkami, stołem do składania i regałami |
| Wysokość i masa | Do potwierdzenia w ofercie |
| Udźwig | Do potwierdzenia w ofercie |
| Zasięg roboczy | Do potwierdzenia w ofercie |
| Prędkość jazdy | Do potwierdzenia w ofercie |
| Czas pracy na baterii | Do potwierdzenia w ofercie |
Zastosowania
Najczęściej zadawane pytania
Taku to sprzęt robota. Dyna-2.1 to działający na nim agent fizyczny, złożony z kontrolera całego ciała, polityki działań Dyna-2 i wizyjno-językowego orkiestratora przepływu pracy.
Nie. Porusza się na czterech skrętnych kołach. Składana dolna część ciała zmienia pozycję roboczą, ale nie jest to dwunożna platforma krocząca.
Orkiestrator śledzi postęp i wybiera kolejną czynność na podstawie tekstowej pamięci obserwacji, takich jak stan maszyn i liczba sztuk, dzięki czemu może działać na podstawie informacji, które nie są już widoczne.
Odzyskiwanie po błędach jest częścią konstrukcji: ponowienie chwytu, skorygowanie przerwanej operacji i reakcja na upuszczony przedmiot. To umiejętność zademonstrowana w ramach konkretnych zadań, a nie nieograniczona autonomia.
Wymiary, udźwig i czas pracy są potwierdzane przed złożeniem zamówienia.
Robot jest oferowany na podstawie wyceny. Konfigurację, liczbę sztuk i dostawę potwierdzamy dla każdego projektu.
Ostatnio oglądane
Nie oglądali Państwo jeszcze żadnych produktów.