- Ramię 6-osiowe, udźwig 1.5 kg Ramię SONGLING ma zasięg 626.75 mm, powtarzalność ±0.1 mm i masę 4.2 kg.
- Chwytak z regulacją siły Dwupalcowy chwytak otwiera się do 70 mm i zaciska z siłą 40 N nominalnie i 50 N maksymalnie, z siłowym sprzężeniem zwrotnym.
- Pomiar głębi na ramieniu i korpusie Kamery głębi na ramieniu i korpusie robota widzą w zakresie od 0.3 do 3 m przy rozdzielczości 1280 × 720.
- 275 TOPS na pokładzie Moduł rozszerzeń wykonuje zadania AI na robocie, z 64 GB pamięci LPDDR5 i 64 GB pamięci masowej eMMC.
- Cztery sposoby programowania Ramieniem i chwytakiem można sterować przez uczenie przez prowadzenie, trajektorie offline, API lub komputer nadrzędny.
- Zasilanie z robota M20 zapewnia zasilanie i sterowanie, a obraz z kamery i sterowanie ramieniem są wyświetlane na kontrolerze robota.


Opis
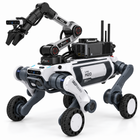
Ten zestaw zmienia czworonożnego robota kołowego Deep Robotics LYNX M20 w mobilny manipulator. To komplet rozszerzeń do robota, a nie robot: sam M20 nie wchodzi w skład zestawu. Zestaw obejmuje 6-osiowe ramię SONGLING z chwytakiem dwupalcowym, kamery głębi na ramieniu i na korpusie robota oraz moduł rozszerzeń o dużej mocy obliczeniowej, na którym oprogramowanie percepcji i manipulacji działa bezpośrednio na pokładzie. SONGLING to chińska marka firmy AgileX Robotics, a pokazane ramię to jej model PiPER.
Ramię ma sześć stopni swobody, udźwig 1.5 kg, promień roboczy 626.75 mm i powtarzalność ±0.1 mm, a jego masa wynosi 4.2 kg. Pobiera maksymalnie 120 W (typowo 40 W), komunikuje się przez CAN i można je programować metodą uczenia przez prowadzenie, trajektoriami offline, przez API lub z komputera nadrzędnego. Dwupalcowy chwytak otwiera się od 0 do 70 mm i zaciska z siłą nominalną 40 N i maksymalną 50 N, z regulacją siły i siłowym sprzężeniem zwrotnym.
Kamera głębi obejmuje zakres 0.3–3 m przy rozdzielczości głębi 1280 × 720, polu widzenia 87° × 58° i kolorowym sensorze 1920 × 1080, z interfejsem USB 3. Moduł rozszerzeń zapewnia 275 TOPS (INT8) mocy obliczeniowej AI, 64 GB 256-bitowej pamięci LPDDR5 i 64 GB pamięci masowej eMMC, dzięki czemu modele widzenia i chwytania działają na robocie, a nie na zdalnej stacji roboczej.
Zestaw jest przeznaczony dla uczelni i zespołów B+R, które rozwijają manipulację na platformie nożno-kołowej: M20 dowozi ramię do miejsca pracy, a ramię wykonuje operacje na obiektach. Ramię i chwytak są przystosowane do pracy w temperaturze od −20 °C do 50 °C i przy wilgotności 25–85 % bez kondensacji; ich ochronę przed deszczem i pyłem, liczbę kamer głębi oraz dopasowanie do Państwa wersji M20 potwierdzamy w wycenie.
Najważniejsze możliwości
- Ramię 6-osiowe, udźwig 1.5 kg: Ramię SONGLING ma zasięg 626.75 mm, powtarzalność ±0.1 mm i masę 4.2 kg.
- Chwytak z regulacją siły: Dwupalcowy chwytak otwiera się do 70 mm i zaciska z siłą 40 N nominalnie i 50 N maksymalnie, z siłowym sprzężeniem zwrotnym.
- Pomiar głębi na ramieniu i korpusie: Kamery głębi na ramieniu i korpusie robota widzą w zakresie od 0.3 do 3 m przy rozdzielczości 1280 × 720.
- 275 TOPS na pokładzie: Moduł rozszerzeń wykonuje zadania AI na robocie, z 64 GB pamięci LPDDR5 i 64 GB pamięci masowej eMMC.
- Cztery sposoby programowania: Ramieniem i chwytakiem można sterować przez uczenie przez prowadzenie, trajektorie offline, API lub komputer nadrzędny.
- Zasilanie z robota: M20 zapewnia zasilanie i sterowanie, a obraz z kamery i sterowanie ramieniem są wyświetlane na kontrolerze robota.
Zakup w Robotix Market
Produkt jest nowy i pochodzi ze sprawdzonych kanałów dystrybucji; dostarczamy go na cały świat z pełną gwarancją producenta. Wsparcie techniczne koordynujemy z siecią serwisową producenta. Zakres wdrożenia, konfiguracja i podział odpowiedzialności za uruchomienie są uzgadniane w ramach wyceny — instalacja i uruchomienie nie są wliczone w cenę produktu.
Funkcje
Dane techniczne
| Rodzaj produktu | Zestaw do mobilnej manipulacji (akcesorium do robota, bez robota) |
|---|---|
| Kompatybilność | Czworonożny robot kołowy Deep Robotics LYNX M20 |
| Marka ramienia | SONGLING (AgileX Robotics) |
| Zawartość zestawu | Ramię 6-osiowe, chwytak dwupalcowy, kamera głębi (na ramieniu i korpusie robota), moduł rozszerzeń o dużej mocy obliczeniowej |
| Integracja | Zasilanie i sterowanie przez robota; obraz i sterowanie na kontrolerze |
| Stopnie swobody ramienia | 6 |
| Udźwig ramienia | 1.5 kg |
| Masa ramienia | 4.2 kg |
| Powtarzalność | ±0.1 mm |
| Promień roboczy | 626.75 mm |
| Pobór mocy ramienia | ≤ 120 W maks., ≤ 40 W typowo |
| Komunikacja ramienia | CAN |
| Tryby sterowania | Uczenie przez prowadzenie, trajektoria offline, API, komputer nadrzędny |
| Zakres ruchu przegubów | J1 ±154°; J2 od 0° do 195°; J3 od −175° do 0°; J4 ±106°; J5 ±75°; J6 ±100° |
| Maks. prędkość przegubów | J1 180°/s; J2 195°/s; J3 180°/s; J4–J6 225°/s |
| Masa chwytaka | 500 g |
| Dokładność chwytaka | ±0.5 mm |
| Rozwarcie chwytaka | 0–70 mm |
| Siła zacisku | 40 N nominalnie, 50 N maks. (regulacja siły i siłowe sprzężenie zwrotne) |
| Pobór mocy chwytaka | ≤ 50 W maks., ≤ 30 W typowo |
| Komunikacja / sterowanie chwytakiem | CAN; uczenie przez prowadzenie, trajektoria offline, API, komputer nadrzędny |
| Warunki pracy ramienia i chwytaka | Od −20 °C do 50 °C, wilgotność 25–85 %, bez kondensacji |
| Zasięg kamery głębi | 0.3–3 m |
| Rozdzielczość głębi | 1280 × 720 |
| Pole widzenia kamery głębi | 87° (poziomo) × 58° (pionowo) |
| Rozdzielczość RGB | 1920 × 1080 |
| Wymiary / interfejs kamery głębi | 90 × 25 × 25 mm; USB 3 |
| Moc obliczeniowa AI modułu rozszerzeń | 275 TOPS (INT8) |
| Pamięć operacyjna modułu rozszerzeń | 64 GB 256-bitowej LPDDR5, 204.8 GB/s |
| Pamięć masowa modułu rozszerzeń | 64 GB eMMC 5.1 |
| Złącza modułu rozszerzeń | 3 × USB 3.2, 2 × USB Type-C, 1 × Micro USB 2.0, 1 × DisplayPort, 40-pinowe złącze rozszerzeń |
| Liczba kamer głębi | Do potwierdzenia w ofercie |
| Stopień ochrony (ramię i chwytak) | Do potwierdzenia w ofercie |
| Całkowita masa zestawu | Do potwierdzenia w ofercie |
Zastosowania
Najczęściej zadawane pytania
Do czworonożnego robota kołowego Deep Robotics LYNX M20. Zestaw wyposaża robota w ramię, chwytak, kamery głębi i moc obliczeniową; sam nie jest robotem, a M20 nie wchodzi w jego skład. Prosimy o informację, którą wersję M20 Państwo posiadają, a przed zamówieniem potwierdzimy dopasowanie.
6-osiowe ramię SONGLING, dwupalcowy chwytak, kamery głębi na ramieniu i na korpusie robota oraz moduł rozszerzeń o dużej mocy obliczeniowej. Dokładną liczbę kamer potwierdzamy w wycenie. Sam robot M20 nie wchodzi w skład zestawu.
Udźwig nominalny wynosi 1.5 kg przy promieniu roboczym 626.75 mm i powtarzalności ±0.1 mm. Chwytak zaciska z siłą nominalną 40 N i maksymalną 50 N.
Metodą uczenia przez prowadzenie, trajektoriami offline, przez API lub z komputera nadrzędnego, za pośrednictwem CAN. Dzięki mocy obliczeniowej AI modułu rozszerzeń wynoszącej 275 TOPS oprogramowanie do widzenia i chwytania działa bezpośrednio na robocie.
Ramię i chwytak są przystosowane do pracy w temperaturze od −20 °C do 50 °C i przy wilgotności 25–85 % bez kondensacji. Ich ochronę przed deszczem i pyłem potwierdzamy w wycenie przed użyciem na zewnątrz.
Zestaw manipulacyjny Deep Robotics M20 SONGLING kosztuje 57 250 zł na Państwa rynku.
Zestaw manipulacyjny Deep Robotics M20 SONGLING
- Cena regularna
- 57 250,00 zł
- Cena promocyjna
Ostatnio oglądane
Nie oglądali Państwo jeszcze żadnych produktów.